Cómo funciona
Todo se basa en una idea: el sonido viaja a una velocidad conocida. Si mides cuánto tarda en ir y volver, sabes la distancia.
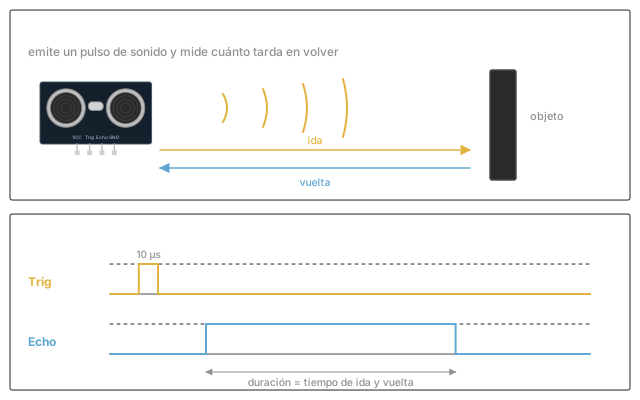
Paso a paso
- El Arduino pone el pin Trig en HIGH durante 10 µs: es la orden de "mide"
- El sensor emite 8 pulsos de ultrasonido a 40 kHz
- El pin Echo se pone en HIGH y se queda así hasta que llega el eco
- La duración del pulso en Echo es el tiempo de ida y vuelta del sonido
La cuenta
El sonido viaja a unos 343 m/s a 20 °C, que son 0,0343 cm por microsegundo. Como el tiempo medido incluye la ida y la vuelta, se divide entre dos:
distancia (cm) = tiempo (µs) × 0,0343 / 2
Por ejemplo, si Echo dura 1166 µs:
1166 × 0,0343 / 2 ≈ 20 cm
Una forma equivalente y muy usada: distancia = tiempo / 58.
Medir el pulso con Arduino
La función pulseIn() espera a que un pin cambie y mide cuánto dura el pulso:
long tiempo = pulseIn(ECHO, HIGH, 30000);
El último número es un tiempo máximo de espera en microsegundos. 30 000 µs equivalen a unos 5 m de ida y vuelta: si no llega eco antes, devuelve 0 y el programa sigue.
Límites a tener en cuenta
- Zona ciega: por debajo de unos 2 cm, el eco llega antes de que el sensor esté escuchando
- Cono de 15°: detecta lo que tiene delante, y algo a los lados. Dos objetos dentro del cono dan la distancia del más cercano
- Ecos perdidos: superficies blandas o inclinadas pueden dar 0 o un valor máximo. Por eso conviene descartar lecturas raras
- Varios sensores a la vez: si disparan juntos, cada uno puede escuchar el eco del otro. Dispáralos uno detrás de otro
La velocidad del sonido cambia un poco con la temperatura (unos 0,6 m/s por grado). Para medidas de precisión, combínalo con un DHT22 y corrige el cálculo.