Cómo funciona
Leer un pulsador parece tan simple como conectarlo entre un pin y GND. Hay dos detalles que marcan la diferencia entre una lectura limpia y una que da saltos sin sentido: la resistencia pull-up y el rebote.
El pin "al aire"
Cuando el pulsador está suelto, el pin se queda desconectado de todo. Un pin así está flotando: capta ruido eléctrico del ambiente y lee HIGH y LOW al azar, aunque nadie toque el botón.
La solución es una resistencia que lleve el pin a un valor conocido mientras el pulsador está suelto.
Pull-up
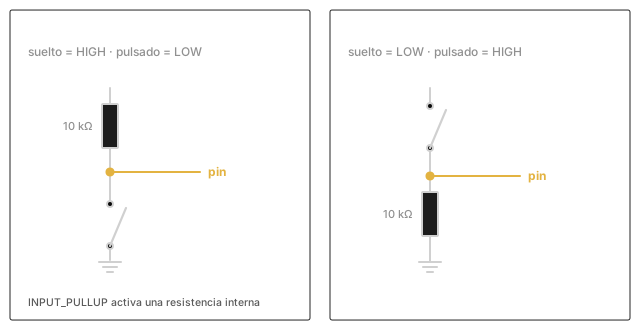
Una resistencia une el pin con 5 V. Suelto, el pin lee HIGH. Al pulsar, el botón conecta el pin directamente a GND y lee LOW.
Pull-down
La resistencia une el pin con GND. Suelto, lee LOW. Al pulsar, lee HIGH.
La pull-up interna
El Arduino lleva dentro una resistencia pull-up en cada pin (de unos 20 – 50 kΩ). Se activa con una línea de código:
pinMode(2, INPUT_PULLUP);
Con ella te ahorras la resistencia externa: el pulsador va directamente entre el pin y GND. Es la forma que usaremos.
Con INPUT_PULLUP, pulsado = LOW y suelto = HIGH. Al principio despista; en cuanto lo tienes en cuenta en el código, deja de importar.
El rebote
Los contactos de un pulsador son dos láminas de metal. Al cerrarse, rebotan unas cuantas veces durante unos milisegundos antes de quedarse quietas:
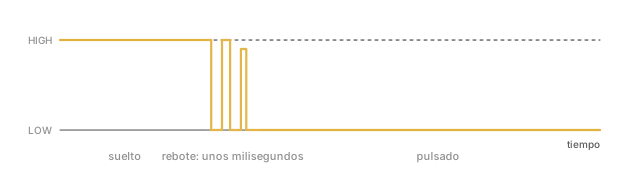
El Arduino es tan rápido que ve cada rebote como una pulsación distinta. Si cuentas pulsaciones, una sola puede sumar 3 o 4.
La solución se llama antirrebote (debounce): después de detectar un cambio, esperas unos 20 – 50 ms y solo lo das por bueno si sigue igual. Lo tienes resuelto en el código básico.