Cómo funciona
Medir una distancia: triangulación
El RPLIDAR A1 mide por triangulación láser. El emisor lanza un punto de luz; un pequeño sensor de imagen, colocado a unos centímetros, lo ve rebotar en el objeto. Según lo lejos que esté, la luz vuelve con un ángulo distinto y cae en un punto distinto del sensor:
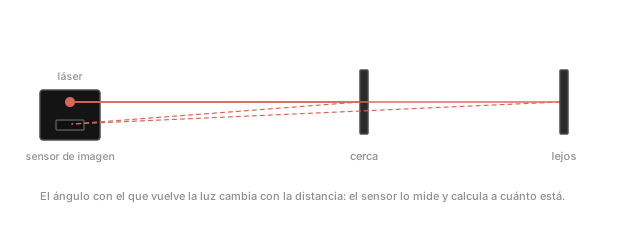
El chip del LiDAR convierte esa posición en una distancia. Lo hace miles de veces por segundo.
Los LiDAR de más alcance (como los RPLIDAR de la serie S) miden por tiempo de vuelo (ToF): cronometran lo que tarda la luz en ir y volver, igual que el ultrasonido con el sonido.
Medir todo el entorno: el barrido
Mientras la cabeza gira, el LiDAR toma medidas continuamente. Cada una es una pareja (ángulo, distancia). Al terminar una vuelta tienes unos cientos de puntos que dibujan el contorno de todo lo que rodea al robot:
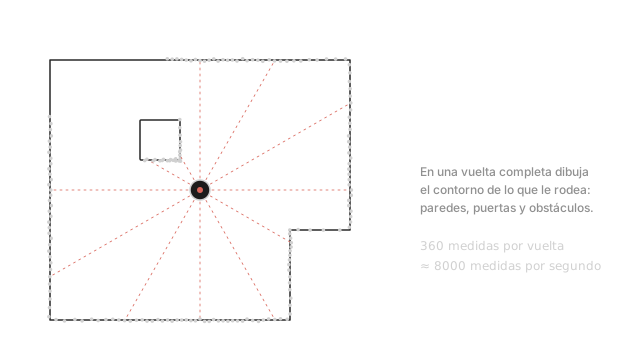
Fíjate en la sombra detrás de la caja: el láser no atraviesa objetos, así que lo que queda detrás de un obstáculo no aparece en esa vuelta. El robot lo descubrirá cuando se mueva.
De ángulo y distancia a coordenadas
Para dibujar los puntos o trabajar con ellos, se pasan de coordenadas polares a cartesianas (con el LiDAR en el origen):
x = distancia × cos(ángulo)
y = distancia × sin(ángulo)
Cómo envía los datos
El LiDAR habla por UART a 115200 baudios. El adaptador incluido lo convierte en un puerto USB, que en Linux aparece como /dev/ttyUSB0. Cada medida llega con tres valores:
| Dato | Qué es |
|---|---|
| Calidad | cuánta luz ha vuelto (0 = medida no válida) |
| Ángulo | en grados, de 0 a 360 |
| Distancia | en milímetros |
Son unos 8000 datos por segundo: demasiados para un Arduino UNO, que tiene 2 KB de RAM. Por eso el LiDAR se conecta a un ordenador o una Raspberry Pi, y ahí se procesa con Python o con ROS 2.
Lo que más le cuesta
- Cristales y espejos: la luz los atraviesa o rebota hacia otro lado
- Superficies negras mate: absorben el láser y devuelven poca luz
- Objetos por encima o por debajo del plano: un LiDAR 2D mide solo a su altura. Una mesa puede "desaparecer" si el láser pasa entre sus patas