Cómo funciona
El emisor ilumina la superficie con luz infrarroja. Lo que pasa después depende del color:
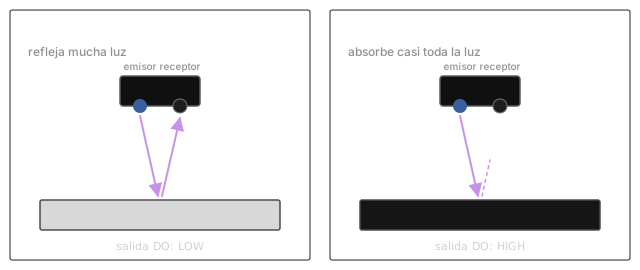
- Superficie blanca o clara: refleja mucha luz, el receptor la capta
- Línea negra: absorbe casi toda la luz, al receptor llega muy poca
Las dos salidas
AO: la medida tal cual
La salida analógica da una tensión que depende de cuánta luz llega al receptor. Se lee con analogRead(). En la mayoría de módulos, más reflejo = valor más bajo: el blanco da números bajos y el negro, altos. Compruébalo con el tuyo.
Es la salida que conviene usar cuando quieres saber cuánto del sensor está sobre la línea, por ejemplo para girar más o menos según lo desviado que vaya el robot.
DO: la decisión ya tomada
El módulo lleva un comparador (el chip LM393) que compara la medida con el umbral que marca el potenciómetro y da una respuesta digital:
| Debajo hay | LED indicador | DO |
|---|---|---|
| blanco (reflejo) | encendido | LOW |
| negro (sin reflejo) | apagado | HIGH |
Es la forma más fácil de empezar: un digitalRead() y listo.
Ajustar el potenciómetro
- Coloca el sensor sobre el blanco, a la altura a la que irá en el robot
- Gira el potenciómetro hasta que el LED indicador se encienda
- Pásalo sobre la línea negra: el LED debe apagarse
- Si no cambia, gira un poco hacia el otro lado y repite
Lo que afecta a la medida
- La altura: entre 2 y 5 mm del suelo funciona mejor. Más lejos, el contraste baja mucho
- La luz del sol: tiene mucha luz infrarroja y puede confundir al receptor. En interior funciona mejor
- El material: una cinta negra brillante puede reflejar más de lo esperado. La cinta aislante mate es la clásica