¿Qué es una IMU?
Una IMU (Inertial Measurement Unit, unidad de medida inercial) es un sensor que mide cómo se mueve y se orienta un objeto. Es el oído interno de un robot: le dice si está inclinado, si está girando y hacia dónde acelera.
El MPU6050 es la IMU más popular para empezar. Junta dos sensores en un solo chip:
- Un acelerómetro de 3 ejes: mide aceleraciones, incluida la de la gravedad
- Un giroscopio de 3 ejes: mide la velocidad a la que gira
Por eso se le llama IMU de 6 ejes (o 6 DoF, grados de libertad).
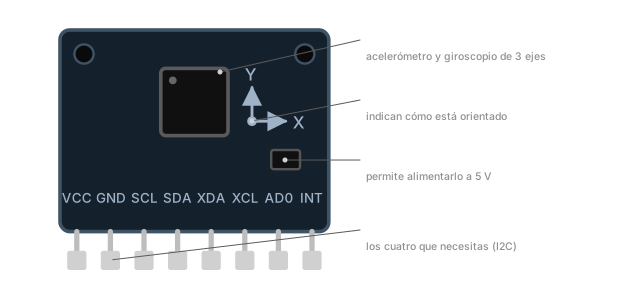
El módulo GY-521
El chip MPU6050 es diminuto, así que se usa montado en el módulo GY-521, que añade:
- Un regulador de tensión: el chip trabaja a 3,3 V, pero el módulo se puede alimentar a 5 V
- Las resistencias pull-up del bus I2C
- Ejes serigrafiados: te dicen hacia dónde apunta cada eje de medida
- 8 pines, de los que bastan cuatro: VCC, GND, SCL y SDA
Se comunica por I2C, en la dirección 0x68.
Qué mide
| Sensor | Mide | Unidad | Rango por defecto |
|---|---|---|---|
| Acelerómetro | aceleración en X, Y, Z | g (1 g = 9,81 m/s²) | ±2 g |
| Giroscopio | velocidad de giro en X, Y, Z | grados por segundo (°/s) | ±250 °/s |
| Termómetro | temperatura del chip | °C | — |
En robótica
- Robots que se equilibran: un robot de dos ruedas (péndulo invertido) corrige su inclinación cientos de veces por segundo
- Drones: la IMU es el sensor principal para mantenerse estable en el aire
- Orientación: saber hacia dónde mira un robot móvil. El Rover combina la IMU de su controladora PX4 con los encoders de las ruedas
- Detectar golpes y caídas: una aceleración brusca indica un choque
IMUs de 9 ejes
Algunas IMUs añaden un magnetómetro (una brújula de 3 ejes), como el MPU9250 o el BNO055. Con él, el robot sabe también hacia dónde está el norte.