Cómo se conecta
Cuatro cables: alimentación y los dos del bus I2C.
Lista de componentes
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Módulo MPU6050 (GY-521) | 1 |
| Cables dupont macho-hembra | 4 |
Esquema de conexión
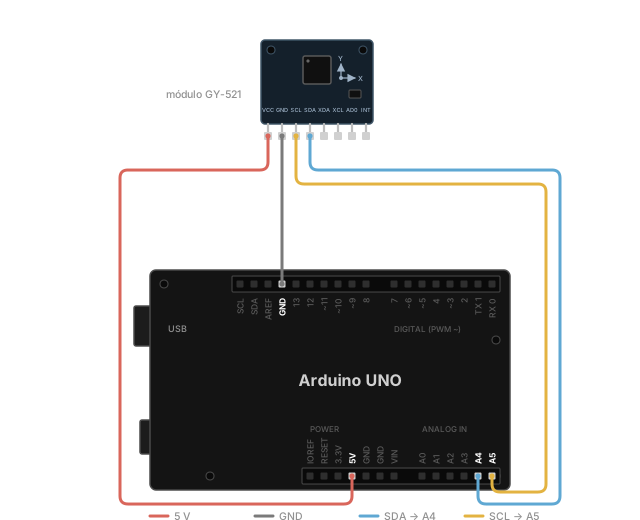
| MPU6050 | Arduino UNO |
|---|---|
VCC | 5V |
GND | GND |
SCL | A5 (o el pin SCL junto a AREF) |
SDA | A4 (o el pin SDA junto a AREF) |
En el UNO, A4/A5 y los pines SDA/SCL de la fila de arriba son los mismos: usa los que te queden más cómodos.
Los otros pines
| Pin | Para qué sirve |
|---|---|
AD0 | cambia la dirección: sin conectar (o a GND) = 0x68, a 3,3 V = 0x69. Permite usar dos MPU6050 a la vez |
INT | avisa al Arduino cuando hay datos nuevos (uso avanzado) |
XDA, XCL | para conectarle un magnetómetro externo |
Montaje en el robot
- Fíjalo bien: con tornillos o cinta de doble cara. Si baila, medirá sus propias vibraciones
- Alineado: con los ejes serigrafiados paralelos a los del robot (X hacia delante, por ejemplo). Así los ángulos coinciden con los del robot sin hacer cuentas
- Cerca del centro de giro y lejos de los motores, que vibran y generan campos magnéticos
Con todo conectado, pasa al código básico.