Cómo funciona
Dentro del chip hay estructuras microscópicas de silicio (tecnología MEMS) que se deforman un poquito al acelerar o girar. El chip mide esa deformación y la convierte en números.
Los tres ejes y los tres giros
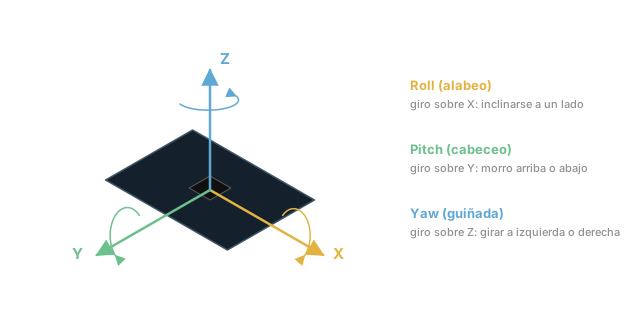
Cada sensor mide en los tres ejes. Para los giros se usan los nombres de la aviación:
| Giro | Alrededor de | Ejemplo |
|---|---|---|
| Roll (alabeo) | X | un avión que inclina las alas |
| Pitch (cabeceo) | Y | un avión que sube o baja el morro |
| Yaw (guiñada) | Z | un coche que gira en una curva |
El acelerómetro: dónde está "abajo"
Quieto sobre una mesa, el acelerómetro mide 1 g en el eje Z: la gravedad. Si lo inclinas, esa gravedad se reparte entre los ejes, y con un poco de trigonometría sabes el ángulo:
roll  = atan2(ay, az)
pitch = atan2(−ax, √(ay² + az²))
- Ventaja: el ángulo es correcto a largo plazo
- Problema: es muy ruidoso. Cualquier vibración o movimiento brusco se suma a la gravedad y falsea la medida
- Límite: el yaw es invisible para él. Girar sobre Z no cambia hacia dónde apunta la gravedad
El giroscopio: cuánto gira
El giroscopio mide velocidad de giro, en grados por segundo. Para saber el ángulo, se va sumando: ángulo += velocidad × tiempo.
- Ventaja: es muy suave y responde al instante
- Problema: tiene deriva. Cada medida lleva un error pequeñísimo y, al ir sumando, el ángulo se aleja poco a poco del real
La fusión: lo mejor de cada uno
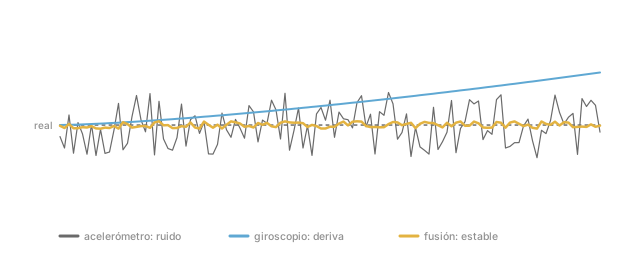
Combinándolos se obtiene una medida suave y estable. La forma más sencilla es el filtro complementario:
ángulo = 0,98 × (ángulo + giro × dt) + 0,02 × ángulo_del_acelerómetro
En cada ciclo, el 98 % viene del giroscopio (suavidad) y el 2 % del acelerómetro, que corrige la deriva poco a poco. Lo tienes funcionando en el código básico.
Hay filtros más avanzados, como el filtro de Kalman o los de Madgwick y Mahony, que usan los drones y robots profesionales. Siguen la misma idea.
El giroscopio tiene un pequeño offset: aunque esté quieto, marca algo distinto de cero. Al arrancar, deja el sensor inmóvil un par de segundos, haz la media de lo que mide y réstala siempre después.