Cómo funciona
Dentro del microinterruptor hay una lámina metálica con un muelle que conecta COM con uno de los otros dos terminales. Al empujar la palanca, la lámina salta de golpe al otro lado.
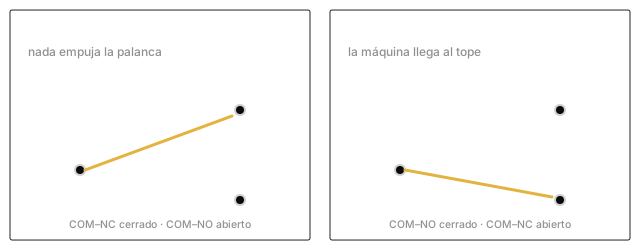
Ese salto brusco es lo que le da su precisión: se activa siempre en el mismo punto, con un margen de décimas de milímetro.
Leerlo con Arduino
Se lee exactamente igual que un pulsador, con la pull-up interna:
- COM → GND
- NO → un pin con
INPUT_PULLUP
| Estado | Pin |
|---|---|
| Libre | HIGH |
| Pulsado (en el tope) | LOW |
NO o NC: cuál usar
Las máquinas profesionales suelen cablear los finales de carrera en NC. El motivo es la seguridad: si un cable se suelta o se rompe, el circuito se abre y el controlador lo ve igual que si el final de carrera estuviera pulsado. La máquina se para en vez de seguir moviéndose a ciegas.
Para empezar, NO es más intuitivo. Cuando montes una máquina de verdad, piensa en pasarte a NC.
Homing: encontrar el cero
Una máquina con motores paso a paso cuenta pasos para saber dónde está, pero al encenderse no sabe dónde empieza. El final de carrera le da esa referencia:
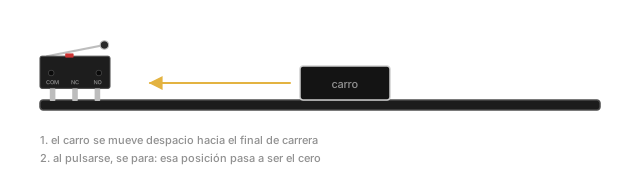
- El eje se mueve despacio hacia el final de carrera
- Al pulsarse, se para
- Esa posición pasa a ser el cero, y desde ahí se cuentan los pasos
Muchas máquinas lo hacen dos veces: una rápida para acercarse y otra lenta para afinar.
También rebota como un pulsador. Para homing no suele importar (te paras al primer contacto), pero si cuentas activaciones, aplica el mismo antirrebote.