Cómo se conecta
Los cuatro cables del encoder van al Arduino. Los dos del motor van a su driver, como cualquier motor DC.
Lista de componentes
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Motorreductor con encoder Hall (tipo JGA25-370 o N20) | 1 |
| Cables dupont | 4 |
| Driver de motor (para hacerlo girar) | opcional |
Esquema de conexión
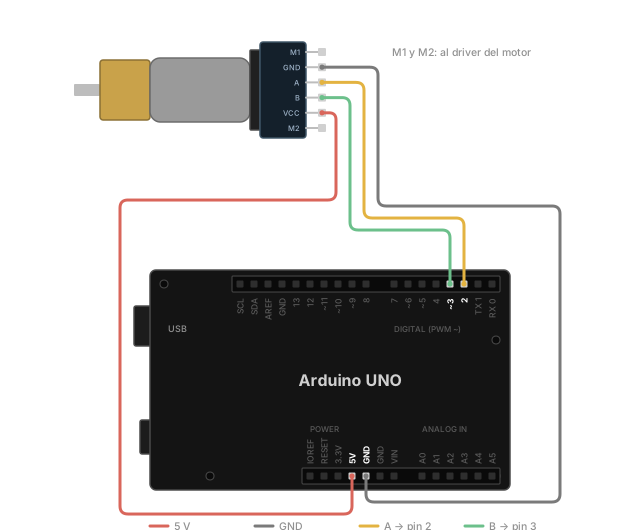
| Encoder | Arduino |
|---|---|
VCC | 5V |
GND | GND |
A (C1) | pin digital 2 |
B (C2) | pin digital 3 |
M1 y M2 | al driver del motor |
precaución
M1 y M2 son los cables del motor. Conéctalos únicamente al driver, nunca a un pin del Arduino.
Los colores cambian entre fabricantes. Uno muy habitual es: rojo M1, negro GND, amarillo A, verde B, azul VCC y blanco M2. Comprueba la serigrafía de la placa del encoder.
tip
Para probar el encoder no hace falta mover el motor: gira la rueda a mano y verás los pulsos en el Monitor Serie.
Con un encoder de mando (KY-040)
Si usas un encoder rotativo de los de mando: CLK → pin 2, DT → pin 3, + → 5V, GND → GND. Su pin SW es un pulsador al apretar el eje, y se lee como un pulsador.
Con todo conectado, pasa al código básico.