Cómo funciona
El disco tiene imanes con los polos alternados (norte, sur, norte, sur...). Al girar, cada sensor Hall ve pasar los polos uno tras otro y su salida cambia entre HIGH y LOW.
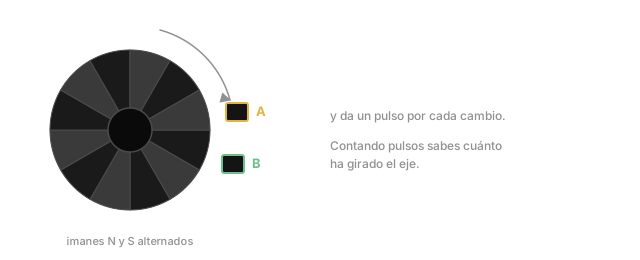
Cada cambio es un pulso. Contándolos sabes cuánto ha girado el eje.
Dos sensores para saber el sentido
Con un solo sensor sabrías cuánto gira, pero no hacia dónde. Por eso hay dos, A y B, colocados de forma que sus señales quedan desplazadas un cuarto de ciclo (90°). Es lo que se llama encoder de cuadratura:
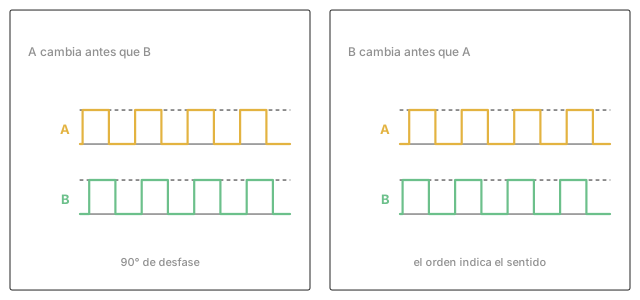
- Si A cambia antes que B, gira en un sentido
- Si B cambia antes que A, gira en el otro
En la práctica: en el momento en que A sube, miras cómo está B. Si B está en LOW, cuentas +1; si está en HIGH, −1.
Resolución: cuántos pulsos por vuelta
El fabricante indica los PPR (pulses per revolution) del encoder en el eje del motor, por ejemplo 11 PPR. La reductora multiplica esa cifra en la rueda:
pulsos por vuelta de rueda = PPR × reducción
Con 11 PPR y una reductora de 1:30:
11 × 30 = 330 pulsos por vuelta de rueda
Si cuentas todos los cambios de A y de B (subidas y bajadas), obtienes 4 veces más resolución: 1320 cuentas por vuelta. A esto se le llama decodificación ×4, y a esa cifra, CPR (counts per revolution).
De pulsos a distancia
Una vuelta de rueda avanza lo que mide su circunferencia:
distancia = (pulsos / pulsos_por_vuelta) × π × diámetro
Con una rueda de 65 mm y 330 pulsos por vuelta, cada pulso son unos 0,62 mm.
Por qué hacen falta interrupciones
Un motor a 200 rpm con 330 pulsos por vuelta da más de 1000 pulsos por segundo. Si el programa lee el pin dentro de loop(), se perderá muchos mientras hace otras cosas.
Las interrupciones lo resuelven: el Arduino deja lo que esté haciendo en el instante en que el pin cambia, ejecuta una función muy corta que cuenta el pulso y vuelve. En el UNO, los pines con interrupción son el 2 y el 3.