TF: los sistemas de coordenadas
Un robot está lleno de "puntos de vista". El LiDAR mide distancias desde el LiDAR; la cámara ve desde la cámara; las ruedas cuentan desde el centro del robot; el mapa está en coordenadas del mundo. Para juntarlo todo, ROS 2 necesita saber dónde está cada pieza respecto a las demás. De eso se encarga TF.
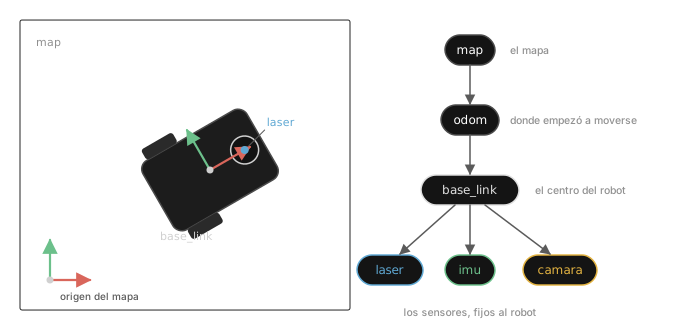
Frames y transformaciones
- Cada pieza tiene su frame: un sistema de coordenadas con su origen y sus ejes. Por convenio, X apunta hacia delante (rojo), Y a la izquierda (verde) y Z hacia arriba (azul)
- Una transformación dice dónde está un frame respecto a otro: una traslación (x, y, z) y una rotación
- Los frames forman un árbol: cada uno tiene un único padre
Los nombres habituales en un robot móvil:
| Frame | Qué es | Quién lo publica |
|---|---|---|
map | el mapa | la localización (AMCL, SLAM) |
odom | donde empezó a moverse | la odometría (encoders, IMU) |
base_link | el centro del robot | — |
laser, imu, camara | cada sensor | fijos: el URDF o static_transform_publisher |
Con este árbol, TF responde a preguntas como "¿dónde está, en el mapa, el punto que el LiDAR ve a 2 metros?" sin que tú hagas ninguna cuenta.
Transformaciones fijas
Un sensor atornillado al robot no se mueve respecto a él. Su transformación es estática y se publica una sola vez:
ros2 run tf2_ros static_transform_publisher --x 0.2 --z 0.1 --frame-id base_link --child-frame-id laser
"El laser está 20 cm por delante y 10 cm por encima de base_link". Los valores que no indicas valen 0. Para girarlo, añade --yaw, --pitch o --roll en radianes.
Transformaciones que se mueven
La posición del robot en el mundo cambia continuamente: su transformación se publica muchas veces por segundo. Este nodo convierte la posición de la tortuga en una transformación de mundo a tortuga. Crea mi_robot/tf_tortuga.py:
import math
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
from geometry_msgs.msg import TransformStamped
from tf2_ros import TransformBroadcaster
from turtlesim.msg import Pose


class TfTortuga(Node):

    def __init__(self):
        super().__init__('tf_tortuga')
        self.difusor = TransformBroadcaster(self)
        self.sub = self.create_subscription(Pose, '/turtle1/pose', self.al_recibir, 10)

    def al_recibir(self, pose):
        t = TransformStamped()
        t.header.stamp = self.get_clock().now().to_msg()
        t.header.frame_id = 'mundo'         # el sistema "padre"
        t.child_frame_id = 'tortuga'        # el que se mueve
        t.transform.translation.x = pose.x
        t.transform.translation.y = pose.y
        # el giro alrededor de Z, escrito como cuaternión
        t.transform.rotation.z = math.sin(pose.theta / 2)
        t.transform.rotation.w = math.cos(pose.theta / 2)
        self.difusor.sendTransform(t)


def main():
    rclpy.init()
    nodo = TfTortuga()
    try:
        rclpy.spin(nodo)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        nodo.destroy_node()
        rclpy.try_shutdown()
Añade <depend>tf2_ros</depend> en package.xml, regístralo en setup.py ('tf_tortuga = mi_robot.tf_tortuga:main',) y compila.
La rotación como cuaternión
TF guarda las rotaciones como cuaterniones: cuatro números (x, y, z, w) que evitan los problemas de los ángulos en 3D. Para un giro de θ alrededor de Z, la fórmula es sencilla: z = sin(θ/2) y w = cos(θ/2). No hace falta entenderlos a fondo: las herramientas los traducen a grados.
Consultar una transformación
Con turtlesim, el dibujante y tf_tortuga en marcha, y una cámara imaginaria montada sobre la tortuga:
ros2 run tf2_ros static_transform_publisher --x 0.2 --z 0.1 --frame-id tortuga --child-frame-id camara
Pregunta dónde está la cámara en el mundo:
ros2 run tf2_ros tf2_echo mundo camara
- Translation: [4.033, 7.517, 0.100]
- Rotation: in RPY (degree) [0.000, -0.000, 159.787]
TF ha encadenado mundo → tortuga → camara y te da la posición de la cámara en el mundo, actualizada mientras la tortuga se mueve.
Ver el árbol
ros2 run tf2_tools view_frames
Escucha unos segundos y genera un PDF con el árbol de frames, quién publica cada uno y a qué frecuencia. Y en RViz, la visualización TF dibuja los ejes de cada frame en 3D.
La mayoría de errores de "no encuentro la transformación" vienen de un frame mal escrito o de un eslabón que nadie publica. view_frames te enseña en un vistazo qué falta.