Servicios y parámetros
Los topics son un flujo continuo de mensajes. Para lo demás, ROS 2 tiene otras dos herramientas: servicios para preguntar y recibir respuesta, y parámetros para ajustar un nodo sin tocar su código.
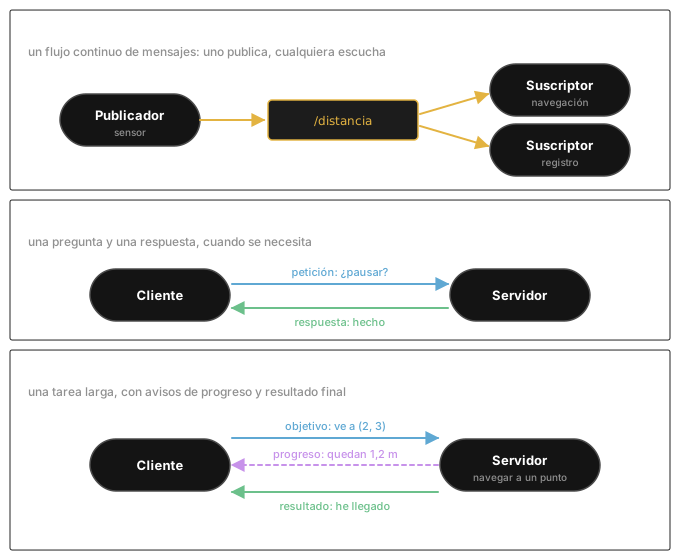
| Topic | Servicio | Acción | |
|---|---|---|---|
| Cómo funciona | uno publica, cualquiera escucha | pregunta y respuesta | objetivo, progreso y resultado |
| Cuándo | datos continuos: sensores, velocidades | órdenes puntuales: pausar, reiniciar | tareas largas: navegar a un punto |
| Ejemplo | /scan, /cmd_vel | /pausa | navigate_to_pose de Nav2 |
Las acciones tienen su propia sección: acciones.
Probar servicios de turtlesim
Con turtlesim_node en marcha:
ros2 service list
Entre otros, verás /clear, /reset, /spawn y /turtle1/teleport_absolute. Llámalos:
ros2 service call /clear std_srvs/srv/Empty
ros2 service call /spawn turtlesim/srv/Spawn "{x: 2.0, y: 2.0, theta: 0.0, name: 'tortuga2'}"
El primero borra el dibujo; el segundo crea una segunda tortuga.
El dibujante con parámetros y pausa
Vamos a mejorar el nodo de la sección anterior con:
- Dos parámetros,
velocidadygiro, para cambiar el dibujo en marcha - Un servicio
/pausa: le pidestruey se para;false, y continúa
Primero, añade la dependencia en package.xml, junto a las otras líneas <depend>:
<depend>std_srvs</depend>
Y sustituye dibujante.py por esta versión:
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
from geometry_msgs.msg import Twist
from std_srvs.srv import SetBool


class Dibujante(Node):

    def __init__(self):
        super().__init__('dibujante')
        self.declare_parameter('velocidad', 2.0)
        self.declare_parameter('giro', 1.0)
        self.pausado = False

        self.publicador = self.create_publisher(Twist, '/turtle1/cmd_vel', 10)
        self.servicio = self.create_service(SetBool, 'pausa', self.al_pedir_pausa)
        self.timer = self.create_timer(0.1, self.publicar)   # 10 veces por segundo
        self.get_logger().info('Dibujante en marcha')

    def publicar(self):
        msg = Twist()
        if not self.pausado:
            msg.linear.x = self.get_parameter('velocidad').value
            msg.angular.z = self.get_parameter('giro').value
        self.publicador.publish(msg)

    def al_pedir_pausa(self, peticion, respuesta):
        self.pausado = peticion.data
        respuesta.success = True
        respuesta.message = 'En pausa' if self.pausado else 'Dibujando'
        self.get_logger().info(respuesta.message)
        return respuesta


def main():
    rclpy.init()
    nodo = Dibujante()
    try:
        rclpy.spin(nodo)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        nodo.destroy_node()
        rclpy.try_shutdown()
declare_parameter(nombre, valor)crea el parámetro con su valor por defecto, yget_parameter(nombre).valuelo lee. Como se lee en cada mensaje, un cambio se nota al instantecreate_service(tipo, nombre, función)crea el servicio. La función recibe la petición, rellena la respuesta y la devuelveSetBooles un tipo de servicio estándar: la petición lleva undata(verdadero o falso) y la respuesta,successymessage
Como has tocado package.xml, vuelve a compilar:
cd ~/ros2_ws
colcon build --symlink-install
source install/setup.bash
Usarlo
Con turtlesim_node y el nuevo dibujante en marcha, desde otra terminal:
ros2 param list /dibujante
ros2 param set /dibujante giro 2.0
La tortuga empieza a dibujar un círculo más pequeño: con más giro y la misma velocidad, la curva se cierra. Y para pausarla:
ros2 service call /pausa std_srvs/srv/SetBool "{data: true}"
response:
std_srvs.srv.SetBool_Response(success=True, message='En pausa')
Con {data: false} vuelve a dibujar.
Los parámetros también se pueden dar al arrancar el nodo: ros2 run mi_robot dibujante --ros-args -p velocidad:=1.0 -p giro:=0.5. Y en un archivo de launch, como verás en la siguiente sección.