ROS 2 y Arduino
El Arduino lee sensores y mueve motores; ROS 2 corre en la Raspberry Pi o la Jetson. Para unirlos se escribe un nodo puente: lee el puerto serie y lo publica en topics, y escucha topics y los manda por el puerto serie.
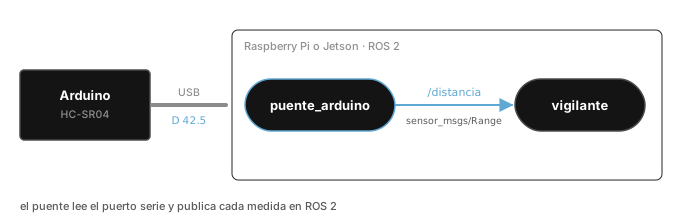
Este nodo hace dos cosas, como el de cualquier robot con ruedas:
- Publica en
/distancialo que mide el sensor de ultrasonidos del Arduino - Escucha
/cmd_vely lo convierte en la velocidad de cada motor
El Arduino
Usa el mismo programa de Raspberry Pi y Arduino: envía D 42.5 con la distancia y recibe M izquierdo derecho con la velocidad de los motores. Cárgalo y conecta el Arduino por USB.
El nodo puente
Añade a tu paquete mi_robot las dependencias en package.xml:
<depend>sensor_msgs</depend>
<exec_depend>python3-serial</exec_depend>
Crea ~/ros2_ws/src/mi_robot/mi_robot/puente_arduino.py:
import serial
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
from sensor_msgs.msg import Range
from geometry_msgs.msg import Twist


class PuenteArduino(Node):

    def __init__(self):
        super().__init__('puente_arduino')
        self.declare_parameter('puerto', '/dev/ttyACM0')
        self.declare_parameter('baudios', 115200)
        self.declare_parameter('velocidad_max', 0.5)   # m/s que equivalen a PWM 255
        self.declare_parameter('separacion_ruedas', 0.15)   # m

        puerto = self.get_parameter('puerto').value
        baudios = self.get_parameter('baudios').value
        self.serie = serial.Serial(puerto, baudios, timeout=0.05)

        self.pub_distancia = self.create_publisher(Range, 'distancia', 10)
        self.sub_cmd = self.create_subscription(Twist, 'cmd_vel', self.al_recibir_cmd, 10)
        self.timer = self.create_timer(0.02, self.leer_serie)
        self.get_logger().info(f'Conectado a {puerto} a {baudios} baudios')

    def leer_serie(self):
        try:
            while self.serie.in_waiting:
                linea = self.serie.readline().decode(errors='ignore').strip()
                if linea.startswith('D '):
                    try:
                        cm = float(linea[2:])
                    except ValueError:
                        continue
                    self.publicar_distancia(cm / 100.0)   # ROS trabaja en metros
        except (OSError, serial.SerialException):
            self.get_logger().error('Se ha perdido la conexión con el Arduino')
            self.timer.cancel()

    def publicar_distancia(self, metros):
        msg = Range()
        msg.header.stamp = self.get_clock().now().to_msg()
        msg.header.frame_id = 'ultrasonidos'
        msg.radiation_type = Range.ULTRASOUND
        msg.field_of_view = 0.26   # unos 15 grados, en radianes
        msg.min_range = 0.02
        msg.max_range = 4.0
        msg.range = metros
        self.pub_distancia.publish(msg)

    def al_recibir_cmd(self, cmd):
        v = cmd.linear.x                     # avance, en m/s
        w = cmd.angular.z                    # giro, en rad/s
        b = self.get_parameter('separacion_ruedas').value
        vmax = self.get_parameter('velocidad_max').value
        izq = (v - w * b / 2) / vmax * 255
        der = (v + w * b / 2) / vmax * 255
        izq = int(max(-255, min(255, izq)))
        der = int(max(-255, min(255, der)))
        try:
            self.serie.write(f'M {izq} {der}\n'.encode())
        except (OSError, serial.SerialException):
            self.get_logger().error('No se puede enviar la orden al Arduino')


def main():
    rclpy.init()
    nodo = PuenteArduino()
    try:
        rclpy.spin(nodo)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        nodo.destroy_node()
        rclpy.try_shutdown()
Y regístralo en setup.py, junto a los otros:
'puente_arduino = mi_robot.puente_arduino:main',
Cómo funciona
sensor_msgs/Rangees el mensaje estándar para sensores de distancia de un solo haz. Además de la distancia, lleva el tipo de sensor, su ángulo y su rango. ROS 2 trabaja siempre en metros y radianes- De
/cmd_vela dos motores: un robot de dos ruedas que avanza avy gira awnecesita que la rueda izquierda vaya av − w·b/2y la derecha av + w·b/2, dondebes la separación entre ruedas. Es la cinemática de un robot diferencial - Parámetros: el puerto, la separación de las ruedas y la velocidad máxima se ajustan sin tocar el código
Probarlo
cd ~/ros2_ws
colcon build --symlink-install
source install/setup.bash
ros2 run mi_robot puente_arduino --ros-args -p puerto:=/dev/ttyACM0
En otra terminal, mira las distancias:
ros2 topic echo /distancia
Y conduce el robot con el teclado (con las ruedas en el aire la primera vez):
sudo apt install ros-humble-teleop-twist-keyboard
ros2 run teleop_twist_keyboard teleop_twist_keyboard
Las teclas i, j, l y , mueven el robot y k lo para. Mantén pulsada la tecla para que siga moviéndose: si dejan de llegar órdenes, el Arduino lo detiene a los 500 ms gracias a su parada de seguridad.
Si al pulsar j el robot gira a la derecha, el motor izquierdo y el derecho están intercambiados: cambia los cables de OUT1/OUT2 por los de OUT3/OUT4 en el driver. Si va hacia atrás al pulsar i, invierte los dos cables de cada motor.
¿Y ahora qué?
Con /cmd_vel funcionando, tu robot habla el mismo idioma que cualquier robot de ROS 2. El siguiente paso es darle odometría con encoders, un LiDAR y dejar que Nav2 lo lleve solo por un mapa, como hace el Rover.
Las placas más potentes que el UNO (ESP32, Raspberry Pi Pico, Arduino Portenta) pueden ejecutar micro-ROS: el microcontrolador se convierte en un nodo de ROS 2 más, sin puente. Para un Arduino UNO, el puente por puerto serie es la opción adecuada.