¿Qué es ROS 2?
ROS (Robot Operating System) es el conjunto de herramientas y librerías con el que se programan la mayoría de robots de investigación y muchos industriales. Su nombre engaña un poco: funciona sobre Linux, como una capa que organiza todos los programas de un robot y los hace hablar entre sí.
ROS 2 es su versión actual, más rápida, segura y preparada para robots reales. Es open source y gratuita.
La idea: piezas pequeñas que se hablan
Un robot hace muchas cosas a la vez: leer el LiDAR, calcular dónde está, decidir por dónde ir, mover los motores. En ROS 2, cada una es un programa pequeño e independiente llamado nodo, y los nodos se pasan información mediante mensajes.
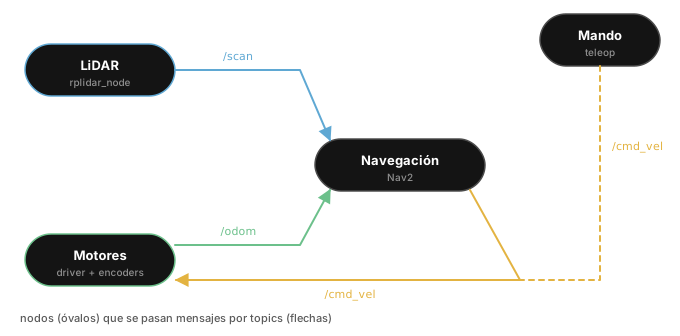
- El nodo del LiDAR publica las distancias en
/scan - El nodo de los motores publica cuánto han girado las ruedas en
/odom - El nodo de navegación escucha los dos, decide y publica la velocidad en
/cmd_vel - El nodo de los motores escucha
/cmd_vely mueve las ruedas. Un mando puede publicar también en/cmd_velpara conducirlo a mano
Así funciona el Rover: cada pieza es un nodo, y cambiar el LiDAR o los motores solo implica cambiar su nodo.
Por qué se usa tanto
- No reinventas nada: hay paquetes listos para cientos de sensores, para hacer mapas, navegar o mover brazos robóticos
- Herramientas: ver los datos en 3D, grabarlos y reproducirlos, dibujar gráficas, simular el robot
- Python o C++: cada nodo en el lenguaje que prefieras, y se entienden entre ellos
- Red: los nodos pueden estar en ordenadores distintos. El robot ejecuta los suyos y tú ves sus datos desde tu portátil, por Wi-Fi
Las palabras que vas a oír
| Concepto | Qué es |
|---|---|
| Nodo | un programa que hace una tarea concreta |
| Topic | un canal con nombre por el que circulan mensajes, como /cmd_vel |
| Mensaje | el tipo de dato que viaja: una velocidad, una imagen, una distancia |
| Servicio | una pregunta con respuesta entre dos nodos |
| Acción | una tarea larga con progreso, como "navega hasta la cocina" |
| Parámetro | un ajuste de un nodo que se cambia sin tocar el código |
| Paquete | una carpeta con nodos relacionados, lista para compartir |
| Workspace | la carpeta donde guardas y compilas tus paquetes |
Versiones (distribuciones)
Cada versión de ROS 2 va ligada a una versión de Ubuntu:
| Distribución | Ubuntu | Soporte hasta |
|---|---|---|
| Humble Hawksbill | 22.04 | mayo de 2027 |
| Jazzy Jalisco | 24.04 | mayo de 2029 |
Estas guías usan Humble, la versión del Rover y la que trae una Jetson con JetPack 6. Todo el código funciona igual en Jazzy, cambiando humble por jazzy en los comandos.
En las siguientes secciones verás cómo instalarlo, nodos y topics en la práctica y tu primer paquete.