Tu primer paquete
Vamos a escribir dos nodos en Python:
- dibujante: publica velocidades para que la tortuga dibuje círculos
- vigilante: escucha la posición de la tortuga y avisa cuando se acerca a una pared
1. Crear el workspace
Un workspace es la carpeta donde viven tus paquetes:
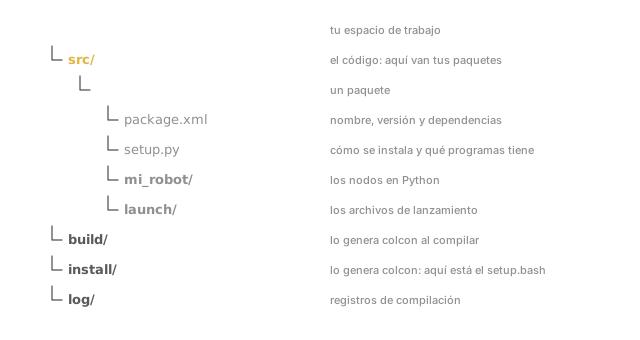
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
2. Crear el paquete
ros2 pkg create --build-type ament_python mi_robot --dependencies rclpy geometry_msgs turtlesim
ament_python: un paquete con nodos en Python--dependencies: lo que va a usar.rclpyes la librería de ROS 2 para Python;geometry_msgstrae el mensajeTwist;turtlesim, el mensajePose
3. El nodo dibujante
Crea el archivo ~/ros2_ws/src/mi_robot/mi_robot/dibujante.py:
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
from geometry_msgs.msg import Twist


class Dibujante(Node):

    def __init__(self):
        super().__init__('dibujante')
        self.publicador = self.create_publisher(Twist, '/turtle1/cmd_vel', 10)
        self.timer = self.create_timer(0.1, self.publicar)   # 10 veces por segundo
        self.get_logger().info('Dibujante en marcha')

    def publicar(self):
        msg = Twist()
        msg.linear.x = 2.0     # avanza
        msg.angular.z = 1.0    # y gira a la vez: un círculo
        self.publicador.publish(msg)


def main():
    rclpy.init()
    nodo = Dibujante()
    try:
        rclpy.spin(nodo)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        nodo.destroy_node()
        rclpy.try_shutdown()
- Un nodo es una clase que hereda de
Node. Su nombre en ROS 2 es el que le das asuper().__init__() create_publisher(tipo, topic, 10)crea el publicador. El 10 es cuántos mensajes guarda si el receptor va con retrasocreate_timer(0.1, función)llama apublicar()cada 0,1 segundosrclpy.spin(nodo)mantiene el nodo vivo, atendiendo a sus timers y suscripciones, hasta que pulsas Ctrl+C
4. El nodo vigilante
Crea ~/ros2_ws/src/mi_robot/mi_robot/vigilante.py:
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
from turtlesim.msg import Pose


class Vigilante(Node):

    def __init__(self):
        super().__init__('vigilante')
        self.suscriptor = self.create_subscription(Pose, '/turtle1/pose', self.al_recibir, 10)

    def al_recibir(self, pose):
        # la ventana de turtlesim mide 11 x 11
        distancia = min(pose.x, pose.y, 11.0 - pose.x, 11.0 - pose.y)
        if distancia < 1.0:
            self.get_logger().warn(f'¡Cerca de la pared! ({distancia:.2f})')


def main():
    rclpy.init()
    nodo = Vigilante()
    try:
        rclpy.spin(nodo)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        nodo.destroy_node()
        rclpy.try_shutdown()
create_subscription() llama a al_recibir() cada vez que llega un mensaje, con el mensaje como argumento. No hay que preguntar: ROS 2 avisa.
5. Registrar los nodos
Abre ~/ros2_ws/src/mi_robot/setup.py y añade los dos nodos en entry_points:
    entry_points={
        'console_scripts': [
            'dibujante = mi_robot.dibujante:main',
            'vigilante = mi_robot.vigilante:main',
        ],
    },
Cada línea dice: el ejecutable dibujante es la función main del archivo mi_robot/dibujante.py.
6. Compilar
Siempre desde la raíz del workspace:
cd ~/ros2_ws
colcon build --symlink-install
source install/setup.bash
colcon buildcompila e instala todos los paquetes desrc/--symlink-installenlaza tus archivos de Python en lugar de copiarlos: si cambias el código, no hace falta volver a compilar (solo al añadir archivos o tocarsetup.py)source install/setup.bashle dice a esta terminal dónde están tus paquetes. Hazlo en cada terminal nueva
7. Probarlo
Tres terminales (en las dos últimas, source ~/ros2_ws/install/setup.bash primero):
ros2 run turtlesim turtlesim_node
ros2 run mi_robot dibujante
ros2 run mi_robot vigilante
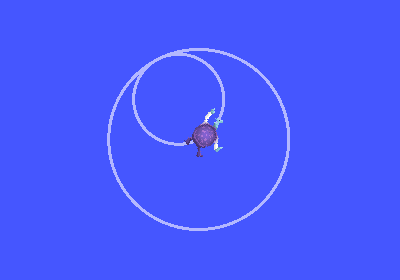
La tortuga dibuja un círculo. Si la mueves con el teclado hacia una pared, el vigilante empieza a avisar:
[WARN] [vigilante]: ¡Cerca de la pared! (0.97)
Si ros2 run dice que no encuentra el paquete, te falta source install/setup.bash en esa terminal. Es el despiste más habitual en ROS 2.
¿Y ahora qué?
Ahora la velocidad está escrita en el código. En servicios y parámetros la harás ajustable y añadirás un botón de pausa.