Nodos y topics en la práctica
La mejor forma de entender ROS 2 es tocarlo. turtlesim es un simulador mínimo: una tortuga que se mueve por una ventana y que se controla exactamente igual que un robot de verdad, con mensajes de velocidad.
1. Arrancar la tortuga
ros2 run turtlesim turtlesim_node
ros2 run arranca un nodo: primero el paquete (turtlesim) y luego el ejecutable (turtlesim_node). Se abre una ventana con la tortuga en el centro.
2. Moverla con el teclado
En otra terminal:
ros2 run turtlesim turtle_teleop_key
Con esa terminal seleccionada, las flechas mueven la tortuga. Hay dos nodos en marcha: uno lee el teclado y publica velocidades; el otro las recibe y mueve la tortuga.
3. Ver qué está pasando
Abre una tercera terminal y pregunta a ROS 2:
ros2 node list
/teleop_turtle
/turtlesim
ros2 topic list
/parameter_events
/rosout
/turtle1/cmd_vel
/turtle1/color_sensor
/turtle1/pose
/turtle1/cmd_vel: las velocidades que manda el teclado/turtle1/pose: la posición de la tortuga, que publica el simulador
4. Escuchar un topic
ros2 topic echo /turtle1/pose
x: 5.544444561004639
y: 5.544444561004639
theta: 0.0
linear_velocity: 0.0
angular_velocity: 0.0
---
Mueve la tortuga y verás cambiar los números. Ctrl+C para parar.
5. El tipo de mensaje
Cada topic transporta un tipo de mensaje concreto:
ros2 topic info /turtle1/cmd_vel
ros2 interface show geometry_msgs/msg/Twist
Vector3  linear
	float64 x
	float64 y
	float64 z
Vector3  angular
	float64 x
	float64 y
	float64 z
Twist es el mensaje de velocidad de ROS 2: linear.x es la velocidad hacia delante y angular.z, la velocidad de giro. Es el mismo que usan el Rover, los TurtleBot y casi cualquier robot con ruedas.
6. Publicar tú mismo
Sin teclado, escribiendo el mensaje a mano:
ros2 topic pub --rate 1 /turtle1/cmd_vel geometry_msgs/msg/Twist "{linear: {x: 2.0}, angular: {z: 1.8}}"
La tortuga describe círculos: recibe un mensaje por segundo (--rate 1). Con --once en lugar de --rate 1, envía uno solo.
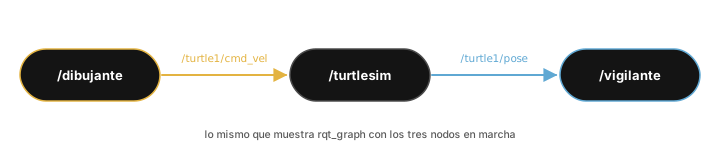
7. Ver el grafo
rqt_graph
Dibuja los nodos y los topics que los unen. Es la forma más rápida de entender un sistema que no conoces. Con tus propios nodos, el de la siguiente sección, se ve así:
Los comandos de un vistazo
| Comando | Qué hace |
|---|---|
ros2 run paquete ejecutable | arranca un nodo |
ros2 node list | lista los nodos en marcha |
ros2 topic list | lista los topics |
ros2 topic echo /topic | muestra los mensajes de un topic |
ros2 topic hz /topic | cuántos mensajes por segundo llegan |
ros2 topic pub /topic tipo "datos" | publica un mensaje |
ros2 interface show tipo | muestra los campos de un mensaje |
Ahora que sabes usarlos, toca escribir tus propios nodos.