Sensores por I2C
Muchos sensores avanzados se conectan por I2C: IMUs, sensores de distancia láser, de temperatura, pantallas... La Raspberry tiene un bus I2C en los pines 3 (SDA) y 5 (SCL). Como ejemplo, conectamos la misma IMU de la guía de Arduino.
1. Activar I2C
En Raspberry Pi OS:
sudo raspi-config
Interface Options → I2C → Yes y reinicia. En Ubuntu viene activado. Instala después las herramientas y la librería de Python:
sudo apt install i2c-tools python3-smbus2
2. Conectar la IMU
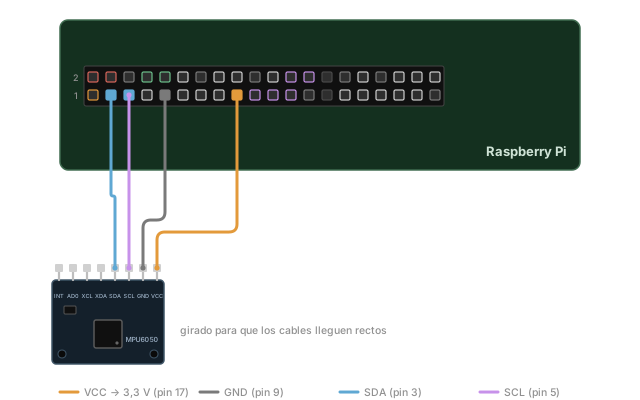
| MPU6050 | Raspberry Pi |
|---|---|
VCC | 3,3 V (pin 17) |
GND | GND (pin 9) |
SDA | SDA, GPIO2 (pin 3) |
SCL | SCL, GPIO3 (pin 5) |
Aliméntalo con 3,3 V. Así todo el bus I2C trabaja a la tensión de la Raspberry y sus pines quedan protegidos.
3. Comprobar que aparece
i2cdetect -y 1
     0  1  2  3  4  5  6  7  8  9  a  b  c  d  e  f
00:                         -- -- -- -- -- -- -- --
...
60: -- -- -- -- -- -- -- -- 68 -- -- -- -- -- -- --
70: -- -- -- -- -- -- -- --
El 68 es la dirección del MPU6050, igual que en el escáner I2C de Arduino. Si no aparece, revisa SDA y SCL.
4. Leer la inclinación
Los registros son los mismos que en Arduino: se despierta el sensor escribiendo un 0 en el registro 0x6B y se leen 14 bytes a partir del 0x3B.
import math
import time
from smbus2 import SMBus

MPU = 0x68
bus = SMBus(1)                         # el bus I2C de los pines 3 y 5
bus.write_byte_data(MPU, 0x6B, 0)      # despierta el sensor


def con_signo(alto, bajo):
    valor = (alto << 8) | bajo
    return valor - 65536 if valor >= 32768 else valor


while True:
    d = bus.read_i2c_block_data(MPU, 0x3B, 14)   # 14 bytes desde el registro 0x3B
    ax = con_signo(d[0], d[1]) / 16384.0          # en g
    ay = con_signo(d[2], d[3]) / 16384.0
    az = con_signo(d[4], d[5]) / 16384.0
    gz = con_signo(d[12], d[13]) / 131.0          # en °/s

    roll = math.degrees(math.atan2(ay, az))
    pitch = math.degrees(math.atan2(-ax, math.sqrt(ay * ay + az * az)))
    print(f'roll {roll:6.1f}°   pitch {pitch:6.1f}°   giro Z {gz:6.1f} °/s')
    time.sleep(0.1)
roll 30.0° pitch 0.4° giro Z 0.3 °/s
SMBus(1)abre el bus I2C número 1, el de la cabeceraread_i2c_block_data(dirección, registro, n)leenbytes seguidoscon_signo()junta los dos bytes de cada medida en un número con signo, lo que en Arduino hacía el tipoint16_t
Para un ángulo estable, añade el filtro complementario: funciona exactamente igual en Python.
Otros sensores I2C
La forma de trabajar es siempre la misma: comprobar la dirección con i2cdetect y leer sus registros, o usar la librería que ofrece el fabricante. Muchos módulos tienen librería de Python en el proyecto Adafruit Blinka / CircuitPython, que funciona en la Raspberry:
| Sensor | Mide |
|---|---|
| VL53L0X | distancia con láser, hasta 2 m |
| BME280 | temperatura, humedad y presión |
| ADS1115 | 4 entradas analógicas: lo que le falta a la Raspberry |
| SSD1306 | pantalla OLED pequeña |