Motores y servos
La Raspberry puede mover motores directamente con sus pines, a través de un driver, igual que el Arduino. gpiozero trae clases ya preparadas para servos, motores e incluso robots completos de dos ruedas.
Un servo
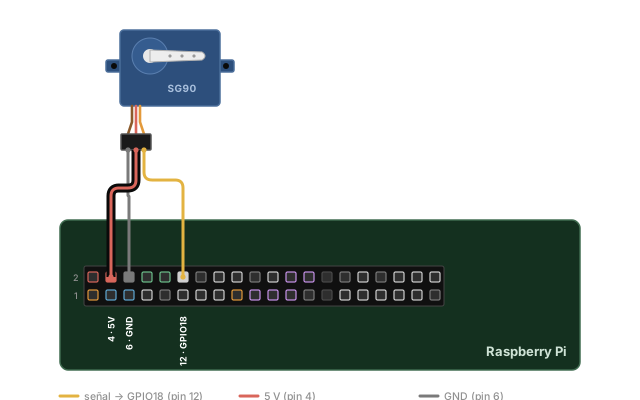
| Servo | Raspberry Pi |
|---|---|
| Marrón (GND) | GND (pin 6) |
| Rojo (5 V) | 5V (pin 4) |
| Naranja (señal) | GPIO18 (pin 12) |
from gpiozero import AngularServo
from time import sleep

servo = AngularServo(18, min_angle=0, max_angle=180,
                     min_pulse_width=0.0005, max_pulse_width=0.0025)

while True:
    for angulo in (0, 90, 180, 90):
        servo.angle = angulo
        sleep(1)
AngularServotraduce el ángulo al pulso que espera el servo (lo tienes explicado en la guía de servomotores)min_pulse_widthymax_pulse_widthson los pulsos de 0° y 180°: 0,5 y 2,5 ms valen para la mayoría de micro servos. Si el tuyo no llega a los extremos o zumba en ellos, ajústalos
La Raspberry genera estos pulsos con Linux funcionando a la vez, y a veces se retrasan unos microsegundos: el servo puede temblar un poco. Para un brazo con varios servos, la solución es una placa PCA9685 (16 servos por I2C) o dejar los servos en un Arduino, que genera los pulsos con precisión.
Un SG90 se puede alimentar del pin de 5 V. Con más servos, o servos grandes, aliméntalos con una fuente aparte y une su GND con el de la Raspberry.
Un motor DC con el L298N
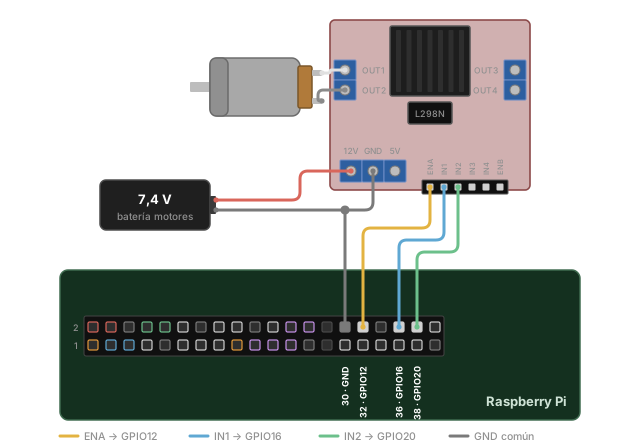
El montaje es el de la guía de motores DC, cambiando el Arduino por la Raspberry:
| L298N | Raspberry Pi |
|---|---|
ENA | GPIO12 (pin 32) |
IN1 | GPIO16 (pin 36) |
IN2 | GPIO20 (pin 38) |
GND | GND (pin 30), y al − de la batería |
from gpiozero import Motor
from time import sleep

motor = Motor(forward=16, backward=20, enable=12)   # IN1, IN2 y ENA

motor.forward(0.6)     # 60 % hacia delante
sleep(2)
motor.stop()
sleep(1)
motor.backward(0.6)    # 60 % hacia atrás
sleep(2)
motor.stop()
La velocidad va de 0 a 1. Motor aplica PWM al pin IN que corresponde a cada sentido y mantiene ENA activado.
El L298N recibe órdenes de 3,3 V de la Raspberry y las entiende bien. Lo que nunca debe llegar a un pin de la Raspberry es la tensión de la batería: revisa que ningún cable de la batería toca la cabecera.
Un robot de dos ruedas
Con un segundo motor en OUT3/OUT4 (por ejemplo IN3 a GPIO5, IN4 a GPIO6 y ENB a GPIO13), la clase Robot los maneja juntos:
from gpiozero import Robot, Motor
from time import sleep

robot = Robot(left=Motor(16, 20, enable=12),
              right=Motor(5, 6, enable=13))

robot.forward(0.5)
sleep(2)
robot.left(0.5)        # gira sobre sí mismo
sleep(0.6)
robot.stop()
Robot tiene forward(), backward(), left(), right() y stop(), y robot.value = (izquierdo, derecho) para dar a cada rueda su velocidad, de −1 a 1.
¿Raspberry o Arduino para los motores?
Las dos opciones funcionan. Para empezar, conectar el driver directamente a la Raspberry es lo más sencillo. Cuando el robot crece, se suele pasar los motores a un Arduino: sus pulsos son más precisos, aguanta mejor el ruido eléctrico de los motores y, si el programa de la Raspberry falla, el Arduino puede parar el robot por su cuenta.