Conceptos básicos
La terminal
En la Raspberry casi todo se hace desde la terminal: una ventana donde escribes órdenes. Con estas te mueves sin problema:
| Comando | Qué hace |
|---|---|
pwd | dice en qué carpeta estás |
ls | lista los archivos de la carpeta |
cd carpeta | entra en una carpeta (cd .. sube una) |
mkdir nombre | crea una carpeta |
nano archivo | abre un archivo para editarlo |
cp, mv, rm | copia, mueve y borra |
sudo comando | ejecuta como administrador |
sudo apt install programa | instala un programa |
python3 archivo.py | ejecuta un programa de Python |
Ctrl+C | para el programa que está en marcha |
La tecla Tab completa nombres de archivos y comandos, y la flecha arriba repite los anteriores. Te ahorran muchísimo tiempo.
Los 40 pines
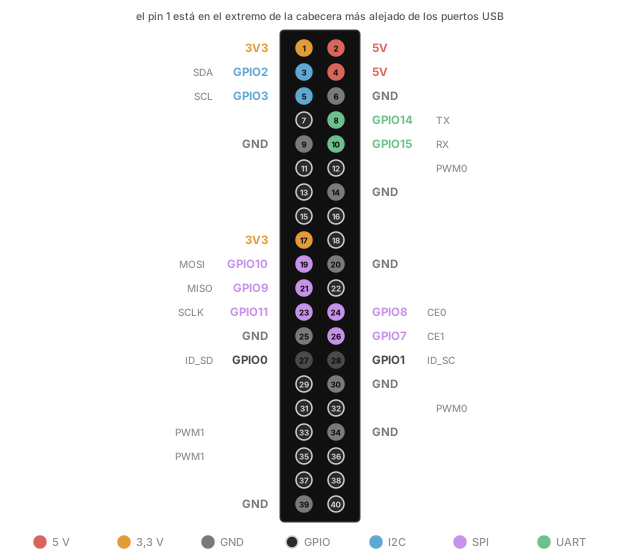
- 5 V y 3,3 V: alimentación para módulos. Los de 5 V salen directamente de la fuente
- GND: masa, varios repartidos
- GPIO: entradas y salidas digitales, a 3,3 V
- Algunos GPIO tienen una segunda función: I2C, SPI, UART y PWM, los mismos protocolos que en Arduino
Lo que hay que saber de los GPIO
- Trabajan a 3,3 V. Un sensor que da 5 V necesita un divisor de tensión o un convertidor de nivel antes de llegar a un pin
- Dan poca corriente: unos 16 mA por pin. Para motores y relés, siempre a través de un driver o un módulo
- Solo son digitales. Para leer un potenciómetro o una LDR hace falta un conversor analógico (como el ADS1115, por I2C) o un Arduino al lado
Activar I2C, SPI y el puerto serie
En Raspberry Pi OS vienen desactivados. Se activan con:
sudo raspi-config
En Interface Options elige I2C, SPI o Serial Port y reinicia. Para ver los dispositivos I2C conectados (como hace el escáner I2C de Arduino):
sudo apt install i2c-tools
i2cdetect -y 1
Programas que arrancan solos
En un robot, el programa debe ponerse en marcha al encender, sin conectarse por SSH. Linux lo hace con un servicio de systemd. Crea el archivo:
sudo nano /etc/systemd/system/robot.service
Con este contenido (cambia usuario y la ruta por los tuyos):
[Unit]
Description=Programa del robot
After=network.target

[Service]
ExecStart=/usr/bin/python3 /home/usuario/parpadeo.py
Restart=always
User=usuario

[Install]
WantedBy=multi-user.target
Y actívalo:
sudo systemctl enable --now robot.service
systemctl status robot.service      # comprueba que está en marcha
Restart=always lo vuelve a arrancar si falla. Para pararlo: sudo systemctl stop robot.service.
Instalar librerías de Python
Raspberry Pi OS y Ubuntu prefieren que las librerías se instalen con apt cuando existen:
sudo apt install python3-serial python3-opencv
Para las que no están en apt, crea un entorno virtual: una carpeta con su propio Python donde instalar lo que quieras con pip:
python3 -m venv --system-site-packages ~/entorno
source ~/entorno/bin/activate
pip install nombre-de-la-libreria
--system-site-packages le permite usar también las librerías del sistema, como gpiozero.
Editores para programar
| Editor | Cuándo |
|---|---|
| Thonny | con pantalla. Viene instalado, ejecuta con un botón y muestra las variables |
| Visual Studio Code | con pantalla (se instala con sudo apt install code) o desde tu ordenador con la extensión Remote - SSH, que abre las carpetas de la Raspberry como si fueran tuyas |
| nano | por SSH, para cambios rápidos en la terminal |
Ver su escritorio desde tu ordenador
Con Raspberry Pi Connect ves y controlas el escritorio de la Raspberry desde el navegador de tu ordenador, sin pantalla conectada a ella. Viene con Raspberry Pi OS: actívalo desde el icono de la barra superior e inicia sesión con una cuenta de Raspberry Pi.
¿Y ahora qué?
Con esto ya puedes usar la Raspberry como cerebro de un robot. El siguiente paso es conectarla con un Arduino, y después, ROS 2.