Detección de objetos
Aquí es donde la Jetson brilla: una red neuronal mira cada fotograma de la cámara y dice qué hay, dónde y con qué seguridad. Con eso, el robot puede seguir a una persona, esquivar a un perro o buscar una taza.
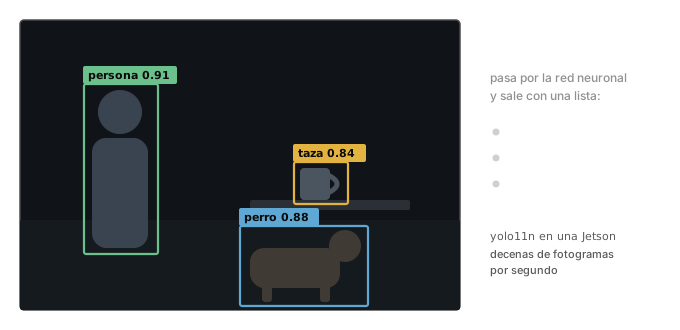
Usaremos YOLO (You Only Look Once), la familia de modelos de detección más popular, a través de la librería Ultralytics. Viene entrenado para reconocer 80 tipos de objetos: personas, coches, bicicletas, perros, gatos, tazas, sillas, móviles...
1. Instalar Ultralytics
En la Jetson, Ultralytics necesita la versión de PyTorch preparada para su GPU. Su guía para Jetson explica los dos caminos:
- Con Docker: una imagen ya preparada con todo instalado, la forma más rápida
- Con pip: instalando
ultralyticsy después las versiones de PyTorch y torchvision para tu JetPack que indica la guía
Comprueba al final que PyTorch ve la GPU, como en el primer programa.
2. Detectar objetos en una imagen
from ultralytics import YOLO

modelo = YOLO('yolo11n.pt')                 # la primera vez se descarga (6 MB)
resultados = modelo('https://ultralytics.com/images/bus.jpg')

for caja in resultados[0].boxes:
    nombre = modelo.names[int(caja.cls)]
    confianza = float(caja.conf)
    x1, y1, x2, y2 = caja.xyxy[0].tolist()
    print(f'{nombre:10s} {confianza:.2f}   x={x1:.0f}..{x2:.0f}')

resultados[0].save('resultado.jpg')         # la imagen con las cajas dibujadas
bus        0.94   x=4..796
person     0.89   x=671..810
person     0.88   x=47..239
person     0.86   x=223..344
person     0.62   x=0..69
yolo11nes el modelo nano, el más pequeño y rápido. Hay versiones más grandes (s,m,l,x) que aciertan más pero van más despacio- Cada caja trae su clase (
cls), su confianza (conf, de 0 a 1) y sus coordenadas en píxeles (xyxy: esquina superior izquierda e inferior derecha) - Los nombres de las clases están en inglés:
person,dog,cup...
3. En directo con la cámara
import cv2
from ultralytics import YOLO

modelo = YOLO('yolo11n.pt')
camara = cv2.VideoCapture(0)

while True:
    ok, imagen = camara.read()
    if not ok:
        break

    resultado = modelo(imagen, verbose=False)[0]
    cv2.imshow('Detecciones', resultado.plot())   # el fotograma con las cajas

    if cv2.waitKey(1) & 0xFF == ord('q'):
        break

camara.release()
cv2.destroyAllWindows()
Abre jtop en otra terminal: verás la GPU trabajando en cada fotograma.
4. Del dibujo a una decisión
Para un robot, lo útil es convertir la detección en un número que pueda usar para moverse. Este fragmento busca la persona más grande (la más cercana) y calcula cuánto está desviada del centro de la imagen:
ancho = imagen.shape[1]
personas = [c for c in resultado.boxes if modelo.names[int(c.cls)] == 'person']


def area(caja):
    x1, y1, x2, y2 = caja.xyxy[0].tolist()
    return (x2 - x1) * (y2 - y1)


if personas:
    mayor = max(personas, key=area)
    x1, y1, x2, y2 = mayor.xyxy[0].tolist()
    centro = (x1 + x2) / 2
    error = (centro - ancho / 2) / (ancho / 2)    # de -1 (izquierda) a 1 (derecha)
    print(f'persona en x={centro:.0f}, error {error:+.2f}')
Con ese error, girar es inmediato: velocidad de giro proporcional al error, y el robot mantiene a la persona en el centro. Es el mismo control que usarías para seguir un color con la Raspberry Pi, con un detector mucho más listo.
5. Más velocidad con TensorRT
Para el programa final del robot, convierte el modelo a TensorRT: se optimiza para la GPU exacta de tu Jetson y va bastante más rápido.
from ultralytics import YOLO

YOLO('yolo11n.pt').export(format='engine')   # crea yolo11n.engine (tarda unos minutos)
Y después úsalo igual, cargando el nuevo archivo:
modelo = YOLO('yolo11n.engine')
Ultralytics y sus modelos YOLO se distribuyen con licencia AGPL-3.0: puedes usarlos libremente en proyectos abiertos como los de esta web. Si algún día los integras en un producto cerrado, revisa sus condiciones.
¿Y ahora qué?
Con el error en la mano, publícalo en un topic de ROS 2 y deja que otro nodo mueva los motores: la misma estructura que el puente con Arduino.