PWM: valores intermedios con un pin digital
PWM (Pulse Width Modulation, modulación por ancho de pulso) consiste en encender y apagar un pin cientos de veces por segundo. Variando cuánto tiempo está encendido en cada ciclo, el componente recibe de media una tensión intermedia.
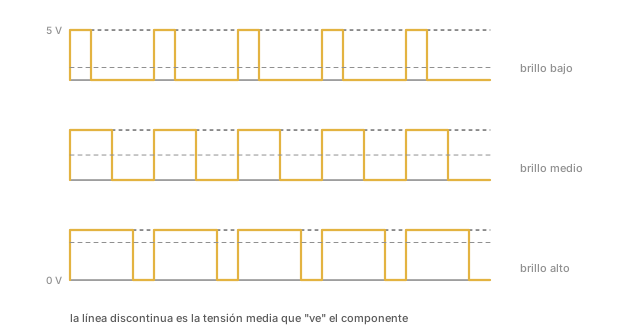
El ciclo de trabajo
El porcentaje de tiempo que la señal está en HIGH se llama ciclo de trabajo (duty cycle):
- 0 % → siempre apagado (0 V de media)
- 50 % → la mitad del tiempo encendido (≈ 2,5 V de media)
- 100 % → siempre encendido (5 V)
Un LED parpadea tan rápido que tu ojo ve un brillo intermedio. Un motor recibe empujones tan seguidos que gira a una velocidad intermedia.
En Arduino
analogWrite() acepta un valor de 0 a 255, que se corresponde con el ciclo de trabajo:
analogWrite(9, 0);     // 0 %
analogWrite(9, 64);    // 25 %
analogWrite(9, 128);   // 50 %
analogWrite(9, 255);   // 100 %
Para pasar de porcentaje a valor: valor = porcentaje × 255 / 100.
Qué pines lo admiten
En el UNO, los pines con PWM llevan el símbolo ~: 3, 5, 6, 9, 10 y 11.
| Pines | Frecuencia |
|---|---|
| 5 y 6 | ~980 Hz |
| 3, 9, 10 y 11 | ~490 Hz |
Dónde lo vas a usar
- Regular el brillo de un LED o un LED RGB
- Controlar la velocidad de un motor DC
- Generar sonidos con un zumbador
Los servomotores también se controlan con pulsos, pero de una forma concreta: lo que importa es la duración del pulso (entre 1 y 2 ms), y de eso se encarga la librería Servo.