Cómo alimentar un robot
La mayoría de problemas raros en un robot (reinicios, sensores que fallan, motores que tiemblan) vienen de la alimentación. Con unas pocas reglas te los ahorras.
Lo que da el Arduino UNO
| Salida | Corriente aproximada |
|---|---|
| Cada pin digital | 20 mA recomendados (40 mA es el máximo absoluto) |
| Todos los pines a la vez | 200 mA en total |
| Pin 5V alimentado por USB | unos 400 – 500 mA, compartidos con la placa |
| Pin 3.3V | 50 mA |
Con eso alimentas sin problema LEDs, sensores y módulos pequeños. Los motores, servos grandes, tiras de LEDs y relés piden más, y necesitan su propia fuente.
Regla 1: los motores, con su propia fuente
Un motor arrancando consume picos de corriente muy altos. Si sale del Arduino, la tensión cae, la placa se reinicia o el pin se daña. La solución:
- Arduino: por USB o por su jack (7 – 12 V)
- Motores: una batería o fuente aparte, a través de un driver (L298N, A4988, ESC...)
Regla 2: GND común
Cuando usas dos fuentes, une sus GND. La tensión siempre se mide respecto a una referencia, y si cada parte tiene la suya, las señales llegan sin sentido.
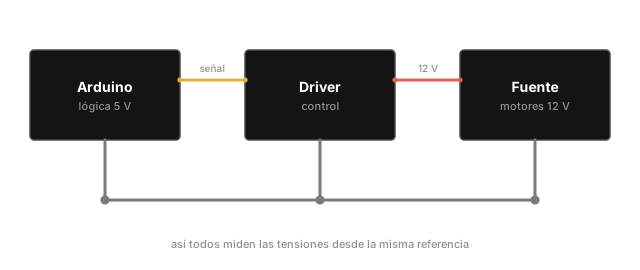
Une las masas (GND), y solo las masas. El positivo de la fuente de motores va únicamente al driver.
Regla 3: condensadores cerca de lo que consume
Un condensador hace de pequeño depósito que suaviza los picos. Por eso las guías te piden uno en el driver de un motor paso a paso o en una tira de LEDs. Respeta su polaridad: la franja marca la pata negativa.
Baterías habituales
| Batería | Tensión | Para qué |
|---|---|---|
| 4 × AA | 6 V (4,8 V recargables) | Robots pequeños, servos |
| Pila de 9 V | 9 V | Arduino solo (dura poco con motores) |
| LiPo 2S | 7,4 V | Robots con motores DC |
| LiPo 3S | 11,1 V | Drones, motores potentes |
Las LiPo dan muchísima corriente. Cárgalas con un cargador específico, guárdalas a media carga y desconéctalas al terminar. Si una se hincha, retírala.