Cómo funciona
Por dentro
Dentro de la carcasa hay cuatro piezas que trabajan juntas:
- Un motor DC pequeño, que gira muy rápido
- Una reductora de engranajes, que baja la velocidad y multiplica la fuerza
- Un potenciómetro unido al eje de salida, que mide su ángulo real (como el potenciómetro de las guías de sensores)
- Un circuito de control, que lo coordina todo
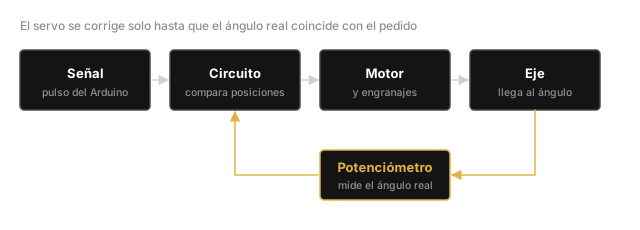
El circuito compara constantemente el ángulo que le pides con el que mide el potenciómetro. Si no coinciden, mueve el motor hacia el lado correcto; cuando coinciden, lo para. Esto se llama control en lazo cerrado, y es la misma idea que usan robots mucho más grandes.
Por eso el servo aguanta su posición: si empujas el brazo, el potenciómetro detecta que se ha movido y el motor hace fuerza para volver.
La señal: un pulso cada 20 ms
El servo recibe un pulso cada 20 milisegundos (50 veces por segundo). Lo que cuenta es cuánto dura ese pulso:
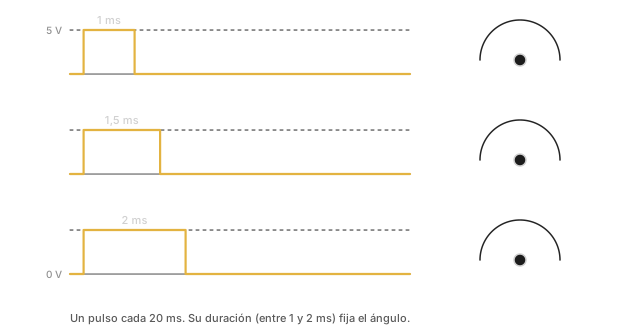
| Duración del pulso | Ángulo |
|---|---|
| 1 ms | 0° |
| 1,5 ms | 90° (el centro) |
| 2 ms | 180° |
Los valores exactos cambian un poco entre modelos: muchos servos llegan a sus extremos con pulsos de entre 0,5 y 2,5 ms.
La librería Servo de Arduino genera estos pulsos por ti. Tú solo le dices el ángulo.
El consumo
Un servo consume poco cuando está quieto, pero al moverse o al hacer fuerza pide picos importantes:
| SG90 | MG996R | |
|---|---|---|
| En reposo | ~10 mA | ~10 mA |
| Moviéndose | 100 – 250 mA | 500 – 900 mA |
| Bloqueado (haciendo toda su fuerza) | ~650 mA | hasta 2,5 A |
Un SG90 se puede alimentar del Arduino. Con más servos, o con servos grandes, los picos hacen que la placa se reinicie: necesitan una fuente aparte.