¿Qué son los motores paso a paso?
Un motor paso a paso (en inglés stepper) es un tipo de motor eléctrico que, en lugar de girar de forma continua como un motor normal, se mueve en pasos discretos: pequeños saltos de ángulo exactos y repetibles.
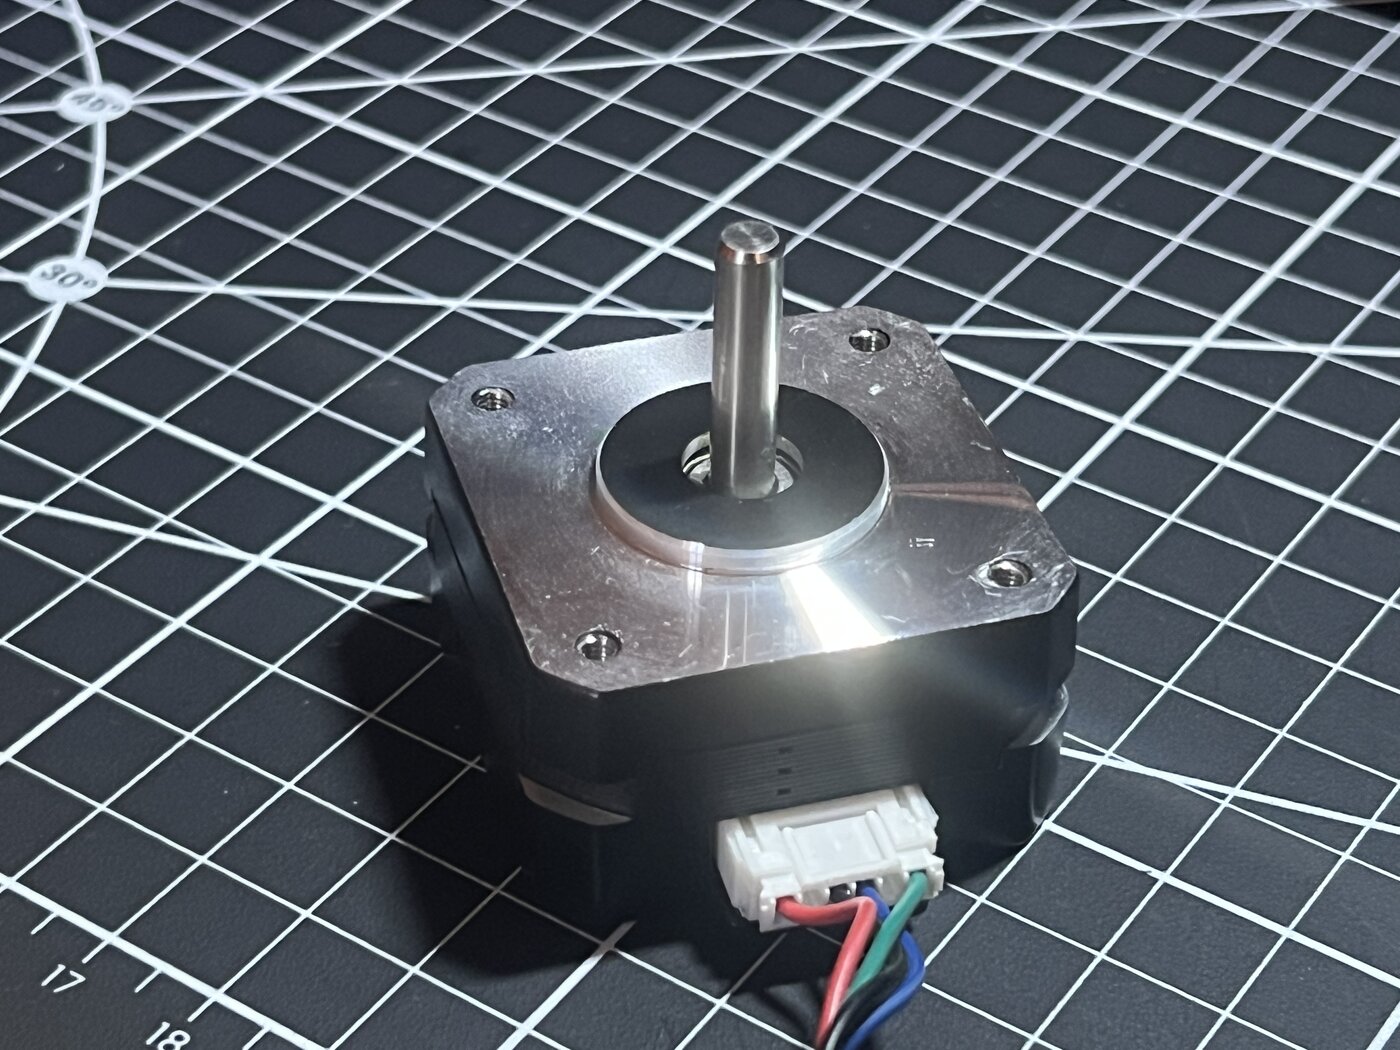
Piensa en la diferencia entre un grifo y un interruptor de la luz. Un motor normal es como el grifo: lo abres y gira sin más, sin saber exactamente cuánto. Un motor paso a paso es como ir pulsando un botón: cada pulsación lo avanza un paso concreto, y tú controlas exactamente cuántos pasos da.
¿Por qué son tan útiles en robótica?
La gran ventaja es que puedes saber con precisión en qué posición está el eje simplemente contando los pasos que le has ordenado, sin necesidad de sensores que midan la posición.
- Precisión: cada paso es un ángulo fijo, siempre el mismo
- Control de posición sin sensores: sabes dónde estás contando pasos
- Buen par a baja velocidad: ideales para mover ejes, correas y mecanismos
- Mantienen la posición: cuando están parados, "frenan" en su sitio y aguantan
Por eso son el motor estrella de las impresoras 3D, las máquinas CNC, los plotters y los brazos robóticos: en todos ellos hace falta mover algo a una posición exacta una y otra vez.
El ángulo de paso
La mayoría de motores paso a paso tienen un ángulo de 1.8° por paso. Como una vuelta completa son 360°:
360° / 1.8° = 200 pasos por vuelta
Es decir, hacen falta 200 pasos para que el eje dé una vuelta entera. Esto es clave: si sabes los pasos, sabes el ángulo exacto que ha girado.
Tipos de motores paso a paso
| Tipo | Cables | Características |
|---|---|---|
| Bipolar | 4 | Más par y eficiencia. Necesita un driver tipo puente H (A4988, DRV8825). |
| Unipolar | 5 o 6 | Más fáciles de controlar pero con menos par. Llevan una toma central en cada bobina. |
El más habitual en impresoras 3D, CNC y plotters es el NEMA 17 bipolar.
"NEMA 17" indica el tamaño del motor: la cara mide 1,7 × 1,7 pulgadas, que equivalen a unos 42 × 42 mm.
Limitaciones
No todo es perfecto. Conviene conocer sus puntos débiles:
- Pierden par a alta velocidad: cuanto más rápido giran, menos fuerza tienen
- Pueden "perder pasos": si les pides demasiada velocidad o carga, se saltan posiciones y pierdes la cuenta
- Consumen aunque estén parados: para mantener la posición siguen gastando corriente
En las siguientes secciones verás cómo funcionan por dentro, cómo se conectan y cómo mover uno con código.