¿Qué es un motor DC?
Un motor DC (de corriente continua) es el motor más sencillo: le das tensión y gira. Si inviertes los cables, gira al revés. Si le das menos tensión, gira más despacio.
Es el motor de los juguetes, los ventiladores pequeños y las ruedas de la mayoría de robots móviles.
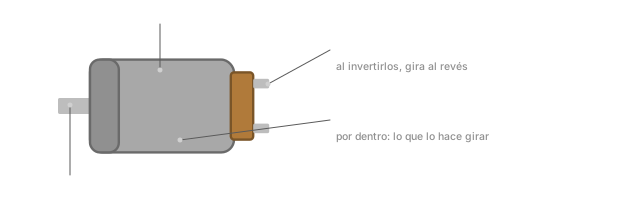
Motorreductores
Un motor DC solo gira muy rápido (miles de vueltas por minuto) y con poca fuerza. Para mover un robot se usa casi siempre un motorreductor: el motor con una caja de engranajes que baja la velocidad y multiplica la fuerza.
| Motor | Velocidad típica | Tensión | Dónde se ve |
|---|---|---|---|
| TT amarillo (1:48) | ~200 rpm | 3 – 6 V | kits de coche robot |
| N20 | 30 – 1000 rpm según reducción | 6 – 12 V | robots pequeños, con encoder |
| JGA25-370 | 100 – 600 rpm | 6 – 12 V | robots medianos, con encoder |
Muchos traen un encoder en la parte trasera para medir cuánto giran.
Por qué necesita un driver
Un motor pequeño consume entre 200 mA y 1 A, y al arrancar pide aún más. Un pin del Arduino da unos 20 mA. Además, para cambiar el sentido hay que invertir la polaridad, algo que un pin no puede hacer.
La solución es un driver de motores: el Arduino le manda órdenes con sus pines y el driver deja pasar la corriente de la batería hacia el motor, en el sentido y con la fuerza que toque.
El L298N
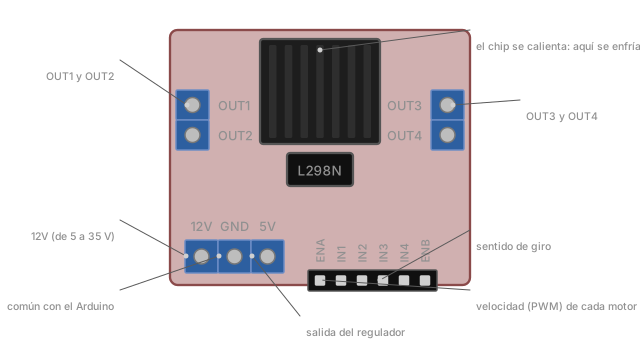
El L298N es el driver de motores más extendido en kits de robótica. Controla dos motores DC a la vez, cada uno con su sentido y su velocidad.
| L298N | |
|---|---|
| Motores | 2 DC (o 1 paso a paso bipolar) |
| Tensión de motores | 5 – 35 V |
| Corriente por motor | 2 A (picos de 3 A) |
| Control | ENA/ENB (velocidad) e IN1 – IN4 (sentido) |
| Extra | regulador que da 5 V |
El L298N es robusto y fácil de encontrar, pero pierde unos 2 V por el camino en forma de calor. Drivers más modernos como el TB6612FNG o el DRV8833 son más pequeños y eficientes, y se programan de forma muy parecida. Para empezar, cualquiera vale.