Cómo se conecta
El montaje tiene tres partes: el motor al driver, la batería al driver y el Arduino al driver, con un GND compartido.
Lista de componentes
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Módulo L298N | 1 |
| Motor DC o motorreductor (6 – 12 V) | 1 o 2 |
| Batería de 7 – 12 V (LiPo 2S, 6 × AA o similar) | 1 |
| Cables dupont y destornillador pequeño | — |
Esquema de conexión
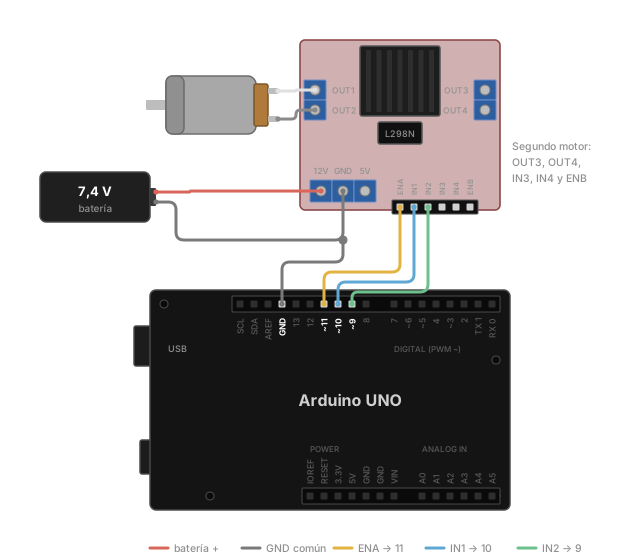
Motor
| Motor | L298N |
|---|---|
| un terminal | OUT1 |
| el otro terminal | OUT2 |
Alimentación
| De | A |
|---|---|
| Batería + | 12V del L298N |
| Batería − | GND del L298N |
GND del L298N | GND del Arduino |
Control
| L298N | Arduino |
|---|---|
ENA | pin 11 (PWM) |
IN1 | pin 10 |
IN2 | pin 9 |
Los puentes (jumpers) del módulo
El L298N trae unos puentes de plástico que conviene revisar antes de alimentar:
- ENA y ENB: con el puente puesto, el motor va siempre a tope. Quítalo para controlar la velocidad desde el Arduino. De los dos pines que quedan al aire, uno es la señal ENA y el otro da 5 V: conecta el cable del Arduino al que está serigrafiado como ENA. Si dudas, mide con un polímetro con la batería conectada; el que marca 5 V es el que hay que dejar libre
- 5V-EN (junto a las bornas de alimentación): con el puente puesto y la batería a 12 V o menos, el regulador del módulo da 5 V por la borna
5V. Por encima de 12 V hay que quitarlo
precaución
- Une siempre los GND de la batería, el L298N y el Arduino. Sin ese cable, el motor no responde o hace cosas raras
- Conecta y desconecta los motores con la batería desconectada
- Si un motor gira al revés de lo que esperabas, intercambia sus dos cables en OUT1 y OUT2
Un segundo motor
Igual que el primero, en el otro lado del módulo:
| L298N | Conecta a |
|---|---|
OUT3 y OUT4 | el motor B |
ENB | pin 6 (PWM) |
IN3 | pin 8 |
IN4 | pin 7 |
Con los dos motores conectados ya tienes la base de un robot de dos ruedas.
Con todo conectado, pasa al código básico.