Cómo funciona
Por dentro del motor
Un motor DC tiene imanes fijos en la carcasa y bobinas en la parte que gira. Al pasar corriente, las bobinas se convierten en electroimanes que son atraídos y repelidos por los imanes, y el eje gira.
Unas escobillas rozan contra el eje e invierten la corriente de las bobinas en el momento justo de cada vuelta, para que el empuje siga siempre en el mismo sentido.
Dos reglas que usarás todo el rato:
- Invertir la polaridad → gira al revés
- Más tensión → más velocidad
El puente H: cambiar el sentido
Para invertir la polaridad sin tocar cables se usa un circuito llamado puente H: cuatro interruptores (transistores) colocados en forma de H, con el motor en el centro.
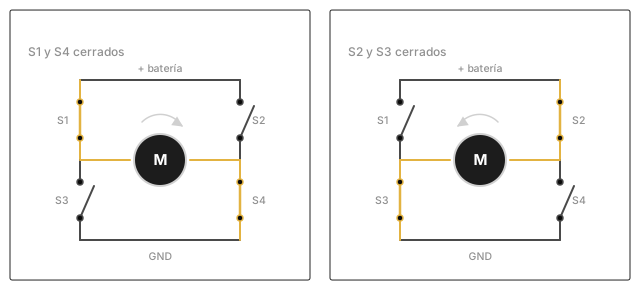
- Cerrando S1 y S4, la corriente cruza el motor de izquierda a derecha
- Cerrando S2 y S3, lo cruza al revés
El L298N lleva dos puentes H, uno por motor. Tú decides qué interruptores se cierran con los pines IN:
| IN1 | IN2 | Motor A |
|---|---|---|
| HIGH | LOW | gira hacia delante |
| LOW | HIGH | gira hacia atrás |
| LOW | LOW | se para (libre) |
| HIGH | HIGH | se para (frenado) |
Con IN3 e IN4 se controla el motor B exactamente igual.
Cerrar S1 y S3 a la vez (los dos de un mismo lado) uniría la batería directamente con GND. El chip del puente H está diseñado para impedirlo: con los pines IN solo puedes elegir combinaciones seguras.
La velocidad: PWM en ENA
El pin ENA enciende y apaga el puente H del motor A. Si le mandas una señal PWM, el motor recibe pulsos de batería y gira a una velocidad intermedia:
analogWrite(ENA, ...) | Velocidad |
|---|---|
| 0 | parado |
| 128 | ~media |
| 255 | máxima |
Por debajo de cierto valor (a menudo 60 – 100) el motor zumba sin llegar a girar: no tiene fuerza suficiente para vencer el rozamiento. Cada motor tiene su mínimo; búscalo probando.
Por qué no giran igual dos motores
Dos motores del mismo modelo siempre tienen pequeñas diferencias: con el mismo PWM, uno gira algo más rápido. Por eso un robot con dos ruedas tiende a desviarse aunque le mandes ir recto. Se compensa ajustando un poco la velocidad de uno de ellos o, mejor, midiendo cada rueda con encoders.