Cómo se conecta
Lista de componentes
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Motor brushless (por ejemplo 2212 920KV) | 1 |
| ESC de 20 – 30 A | 1 |
| Batería LiPo 3S (11,1 V) con su conector | 1 |
| Algo para sujetar el motor: una tabla y tornillos | 1 |
Esquema de conexión
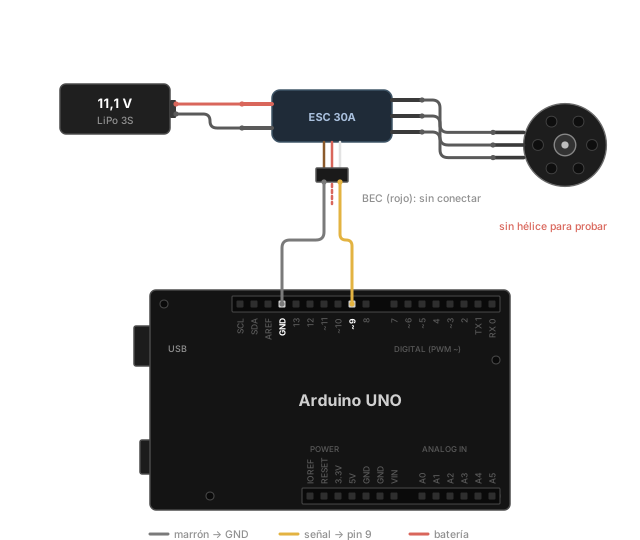
Potencia
| De | A |
|---|---|
| Batería (+ y −) | cables gruesos del ESC (rojo y negro) |
| 3 cables del ESC | 3 cables del motor, en cualquier orden |
Señal
| Cable de servo del ESC | Arduino |
|---|---|
| Señal (blanco o amarillo) | pin digital 9 |
| GND (marrón o negro) | GND |
| BEC (rojo) | sin conectar |
Antes de conectar la batería
- Quita la hélice. Todas las pruebas, sin ella
- Sujeta el motor a una tabla o un soporte firme: al arrancar da un tirón
- Conecta primero el Arduino por USB y carga el programa del código básico, que manda la señal de motor parado
- Conecta la batería la última. El ESC pitará al armarse
El cable BEC
El cable rojo del conector de servo da 5 V desde el ESC. Con el Arduino conectado por USB, déjalo sin conectar: dos fuentes de 5 V unidas pueden dañar el USB del ordenador.
Si en el robot final el Arduino no lleva otra alimentación, el BEC puede alimentarlo a través del pin 5V. Hazlo solo con el USB desconectado.
Conectores de la batería
Las baterías LiPo y los ESC suelen usar conectores XT60 o T-Plug (Deans). Si no coinciden, hay adaptadores. Comprueba siempre que el rojo va con el rojo.
Con todo conectado, pasa al código básico.