Cómo funciona
Por dentro: bobinas fijas, imanes que giran
En un motor DC las bobinas giran y unas escobillas cambian su corriente en cada vuelta. En un brushless es al revés: las bobinas están fijas en el estator y los imanes giran con la campana. La corriente de las bobinas se cambia electrónicamente, sin piezas que rocen.
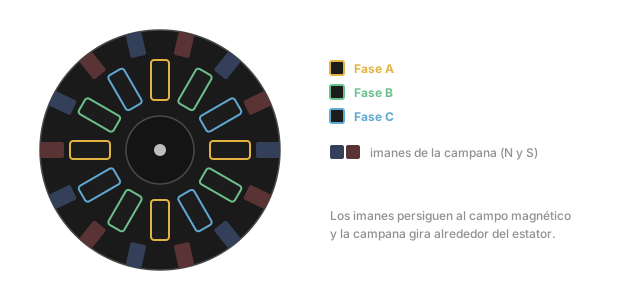
Las bobinas se agrupan en tres fases (A, B y C), una por cada cable. El ESC activa las fases por turnos, de dos en dos: A-B, A-C, B-C, B-A, C-A, C-B... Cada combinación crea un campo magnético en una dirección distinta, y los imanes de la campana lo persiguen. Al ir rotando la secuencia, la campana gira.
Es la misma idea que un motor paso a paso, pero con la secuencia generada miles de veces por segundo por el ESC.
El ESC: un controlador completo
El ESC lleva un pequeño microcontrolador y seis transistores de potencia. Hace tres cosas:
- Detecta la posición de la campana midiendo la tensión que se induce en la fase que no está activa en cada momento
- Conmuta las fases en el instante justo para que el motor siga girando
- Regula la velocidad según la señal que recibe
La señal: igual que un servo
Un ESC normal entiende la misma señal que un servomotor: un pulso cada 20 ms. Lo que cambia es el significado:
| Pulso | Servo | ESC |
|---|---|---|
| 1 ms (1000 µs) | 0° | motor parado |
| 1,5 ms (1500 µs) | 90° | media potencia |
| 2 ms (2000 µs) | 180° | potencia máxima |
Por eso un Arduino controla un ESC con la librería Servo, mandando microsegundos en lugar de ángulos.
Los drones de carreras usan protocolos digitales más rápidos (OneShot, DShot), que envían la orden cientos de veces por segundo. Para aprender, el pulso clásico de servo funciona con cualquier ESC.
El armado
Por seguridad, un ESC no hace girar el motor al encenderse hasta que recibe una señal de motor parado (1000 µs) durante un par de segundos. Lo confirma con unos pitidos. Este paso se llama armar el ESC, y evita que el motor arranque solo si el mando o el programa empiezan con el acelerador alto.
Cambiar el sentido de giro
Basta con intercambiar dos de los tres cables del motor, cualesquiera. En un dron, la mitad de los motores giran en un sentido y la otra mitad en el contrario, para compensar el giro de todo el aparato.